


Описание
· Информация о продукте
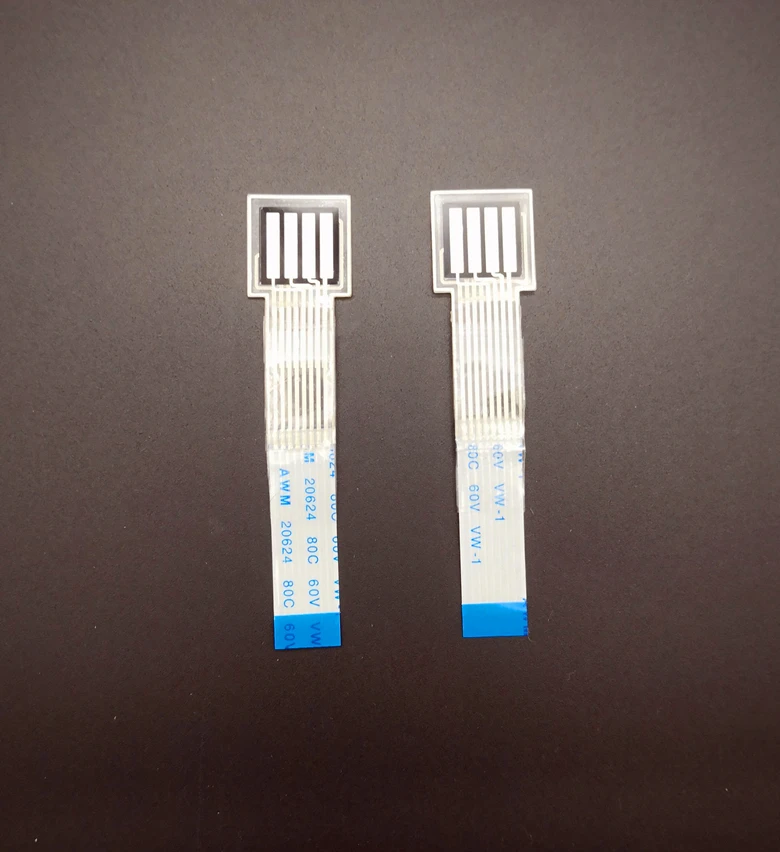
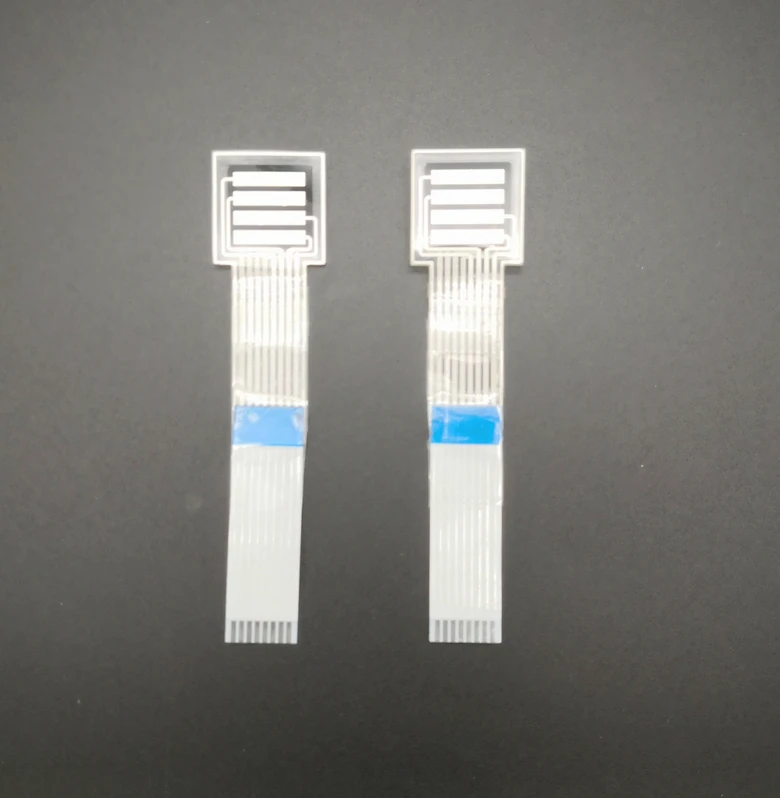
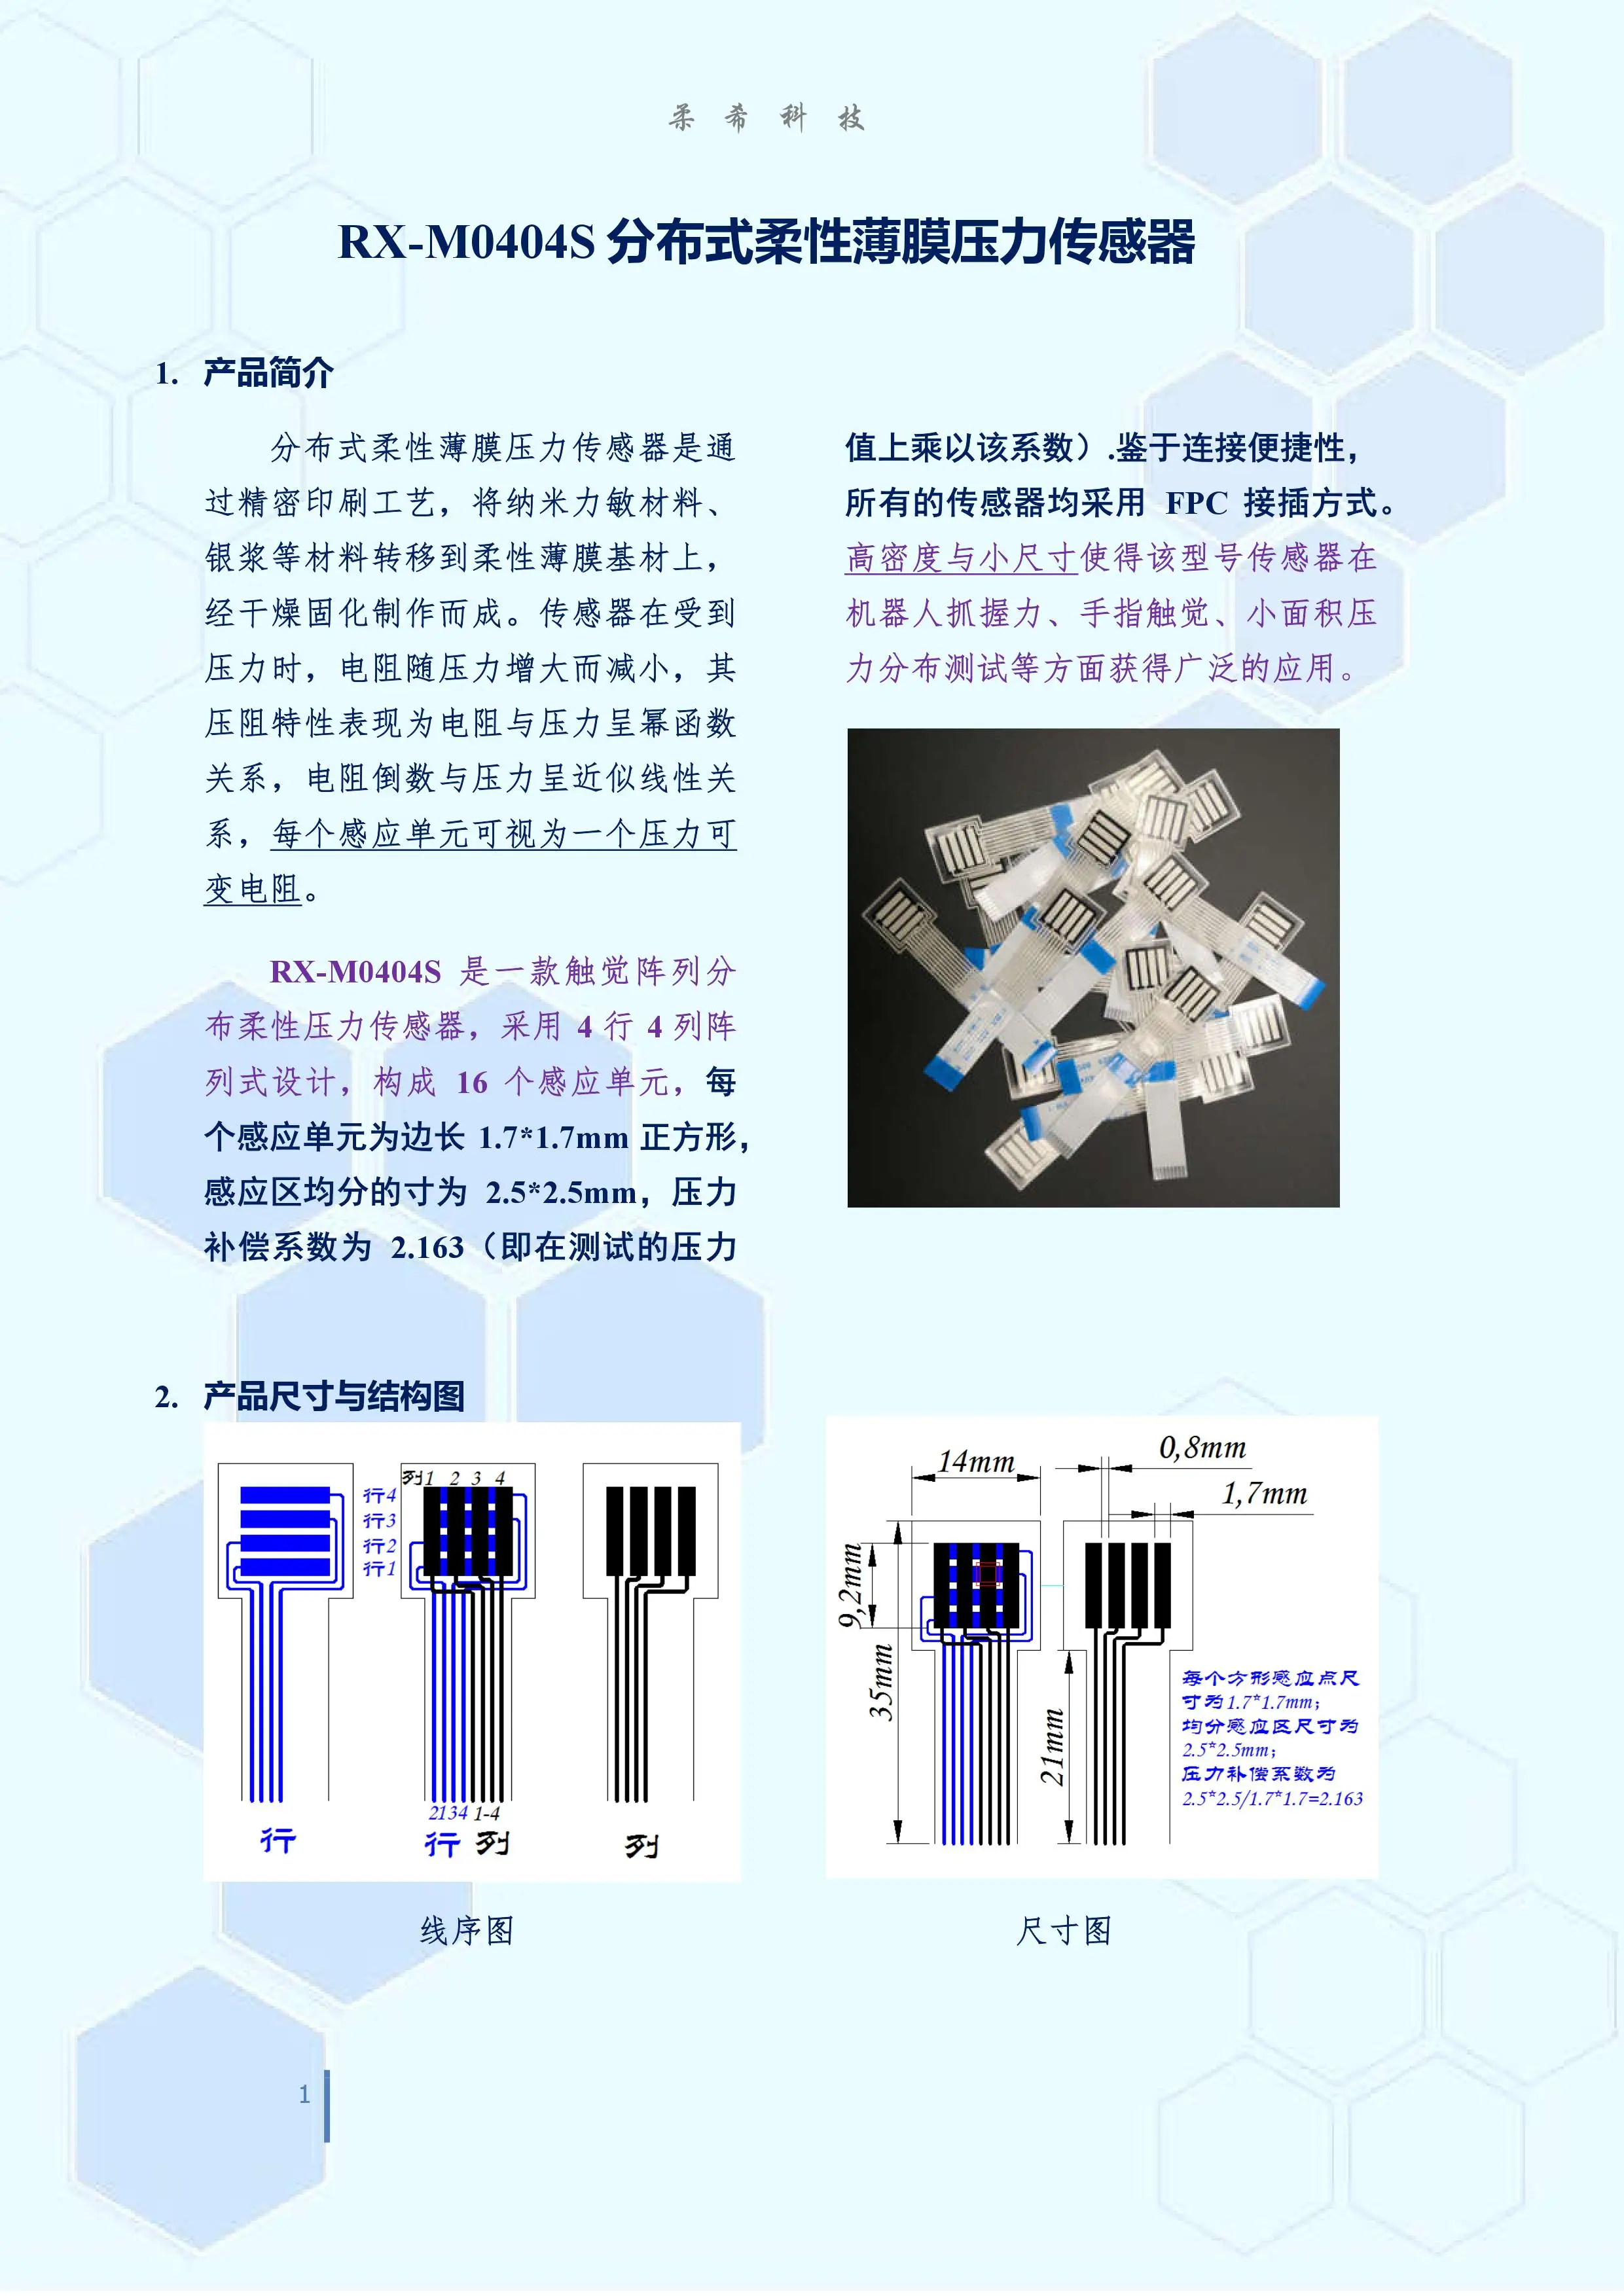
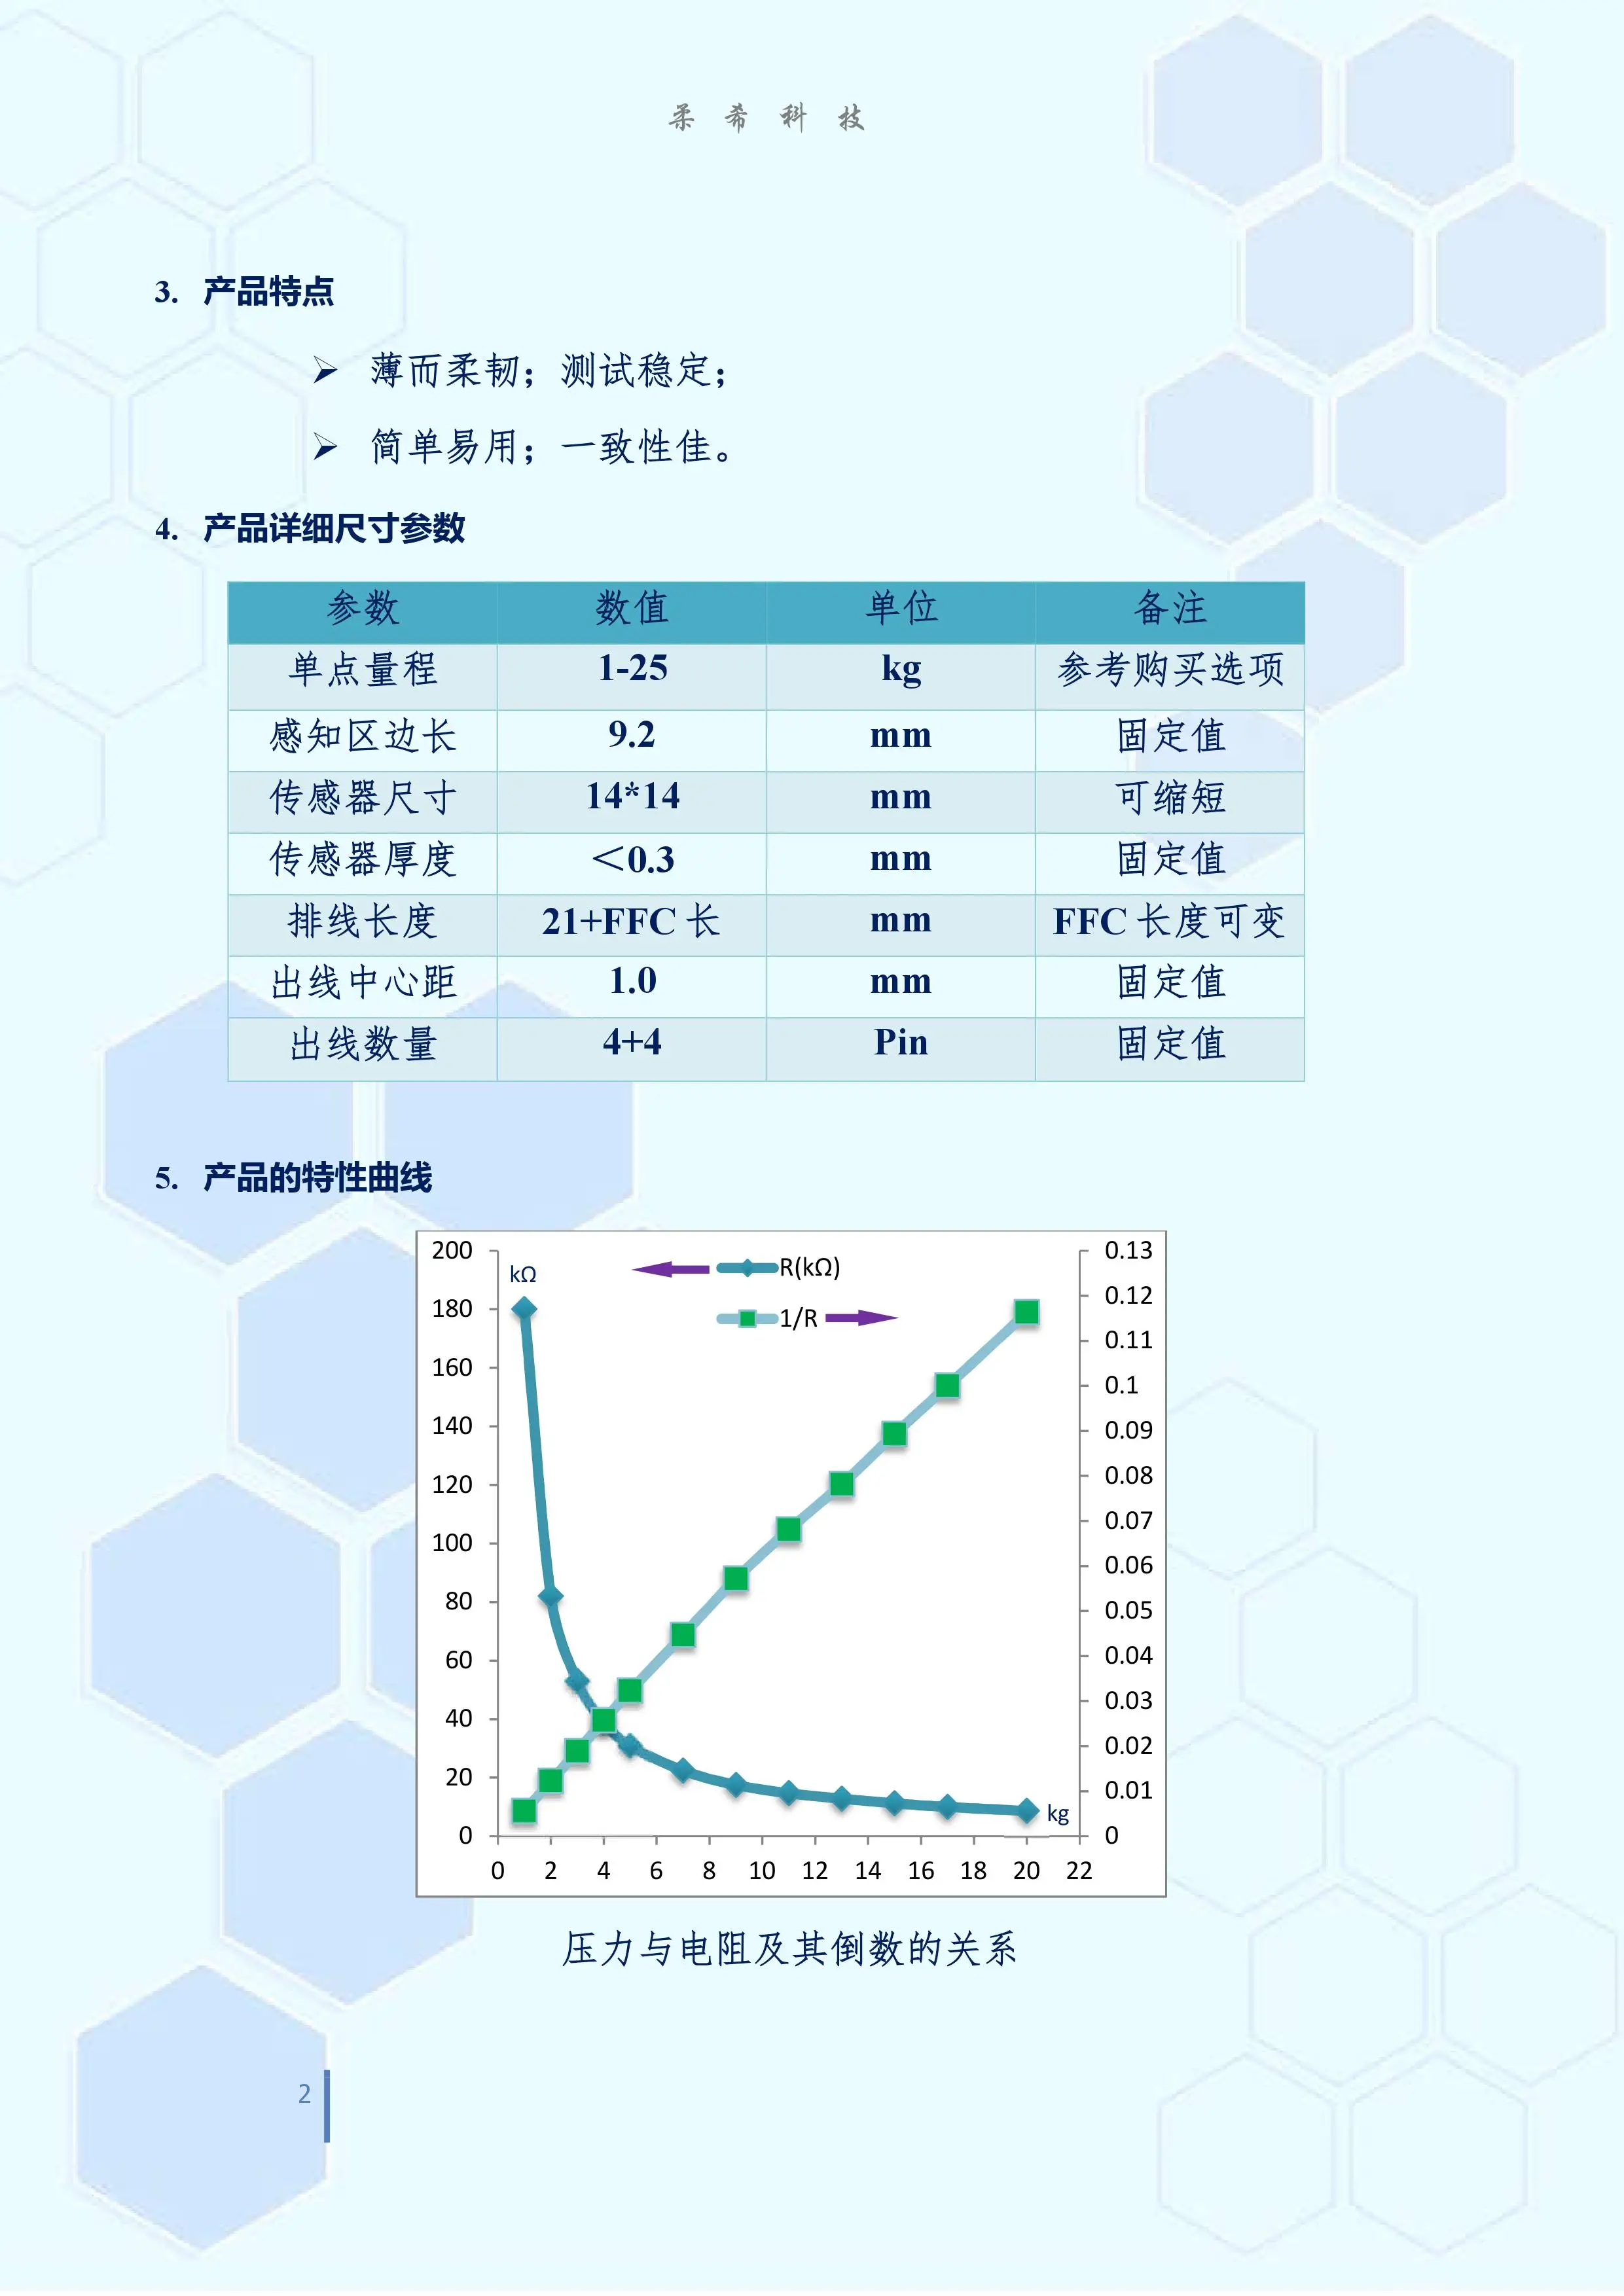
Распределенный гибкий датчик давления пленки сделан путем передачи нанометровых чувствительных материалов силы, серебряной пасты и других материалов на гибкую пленочную подложку через точный процесс печати, а затем сушки и отверждения. когда датчик находится под давлением, сопротивление уменьшается с увеличением давления. Его пьезометрическое сопротивление выражено как соотношение мощности функции между сопротивлением и давлением, в то время как взаимное сопротивление и давление приблизительно линейно. Каждый индукционный блок может быть расценен как сопротивление переменному давлению.
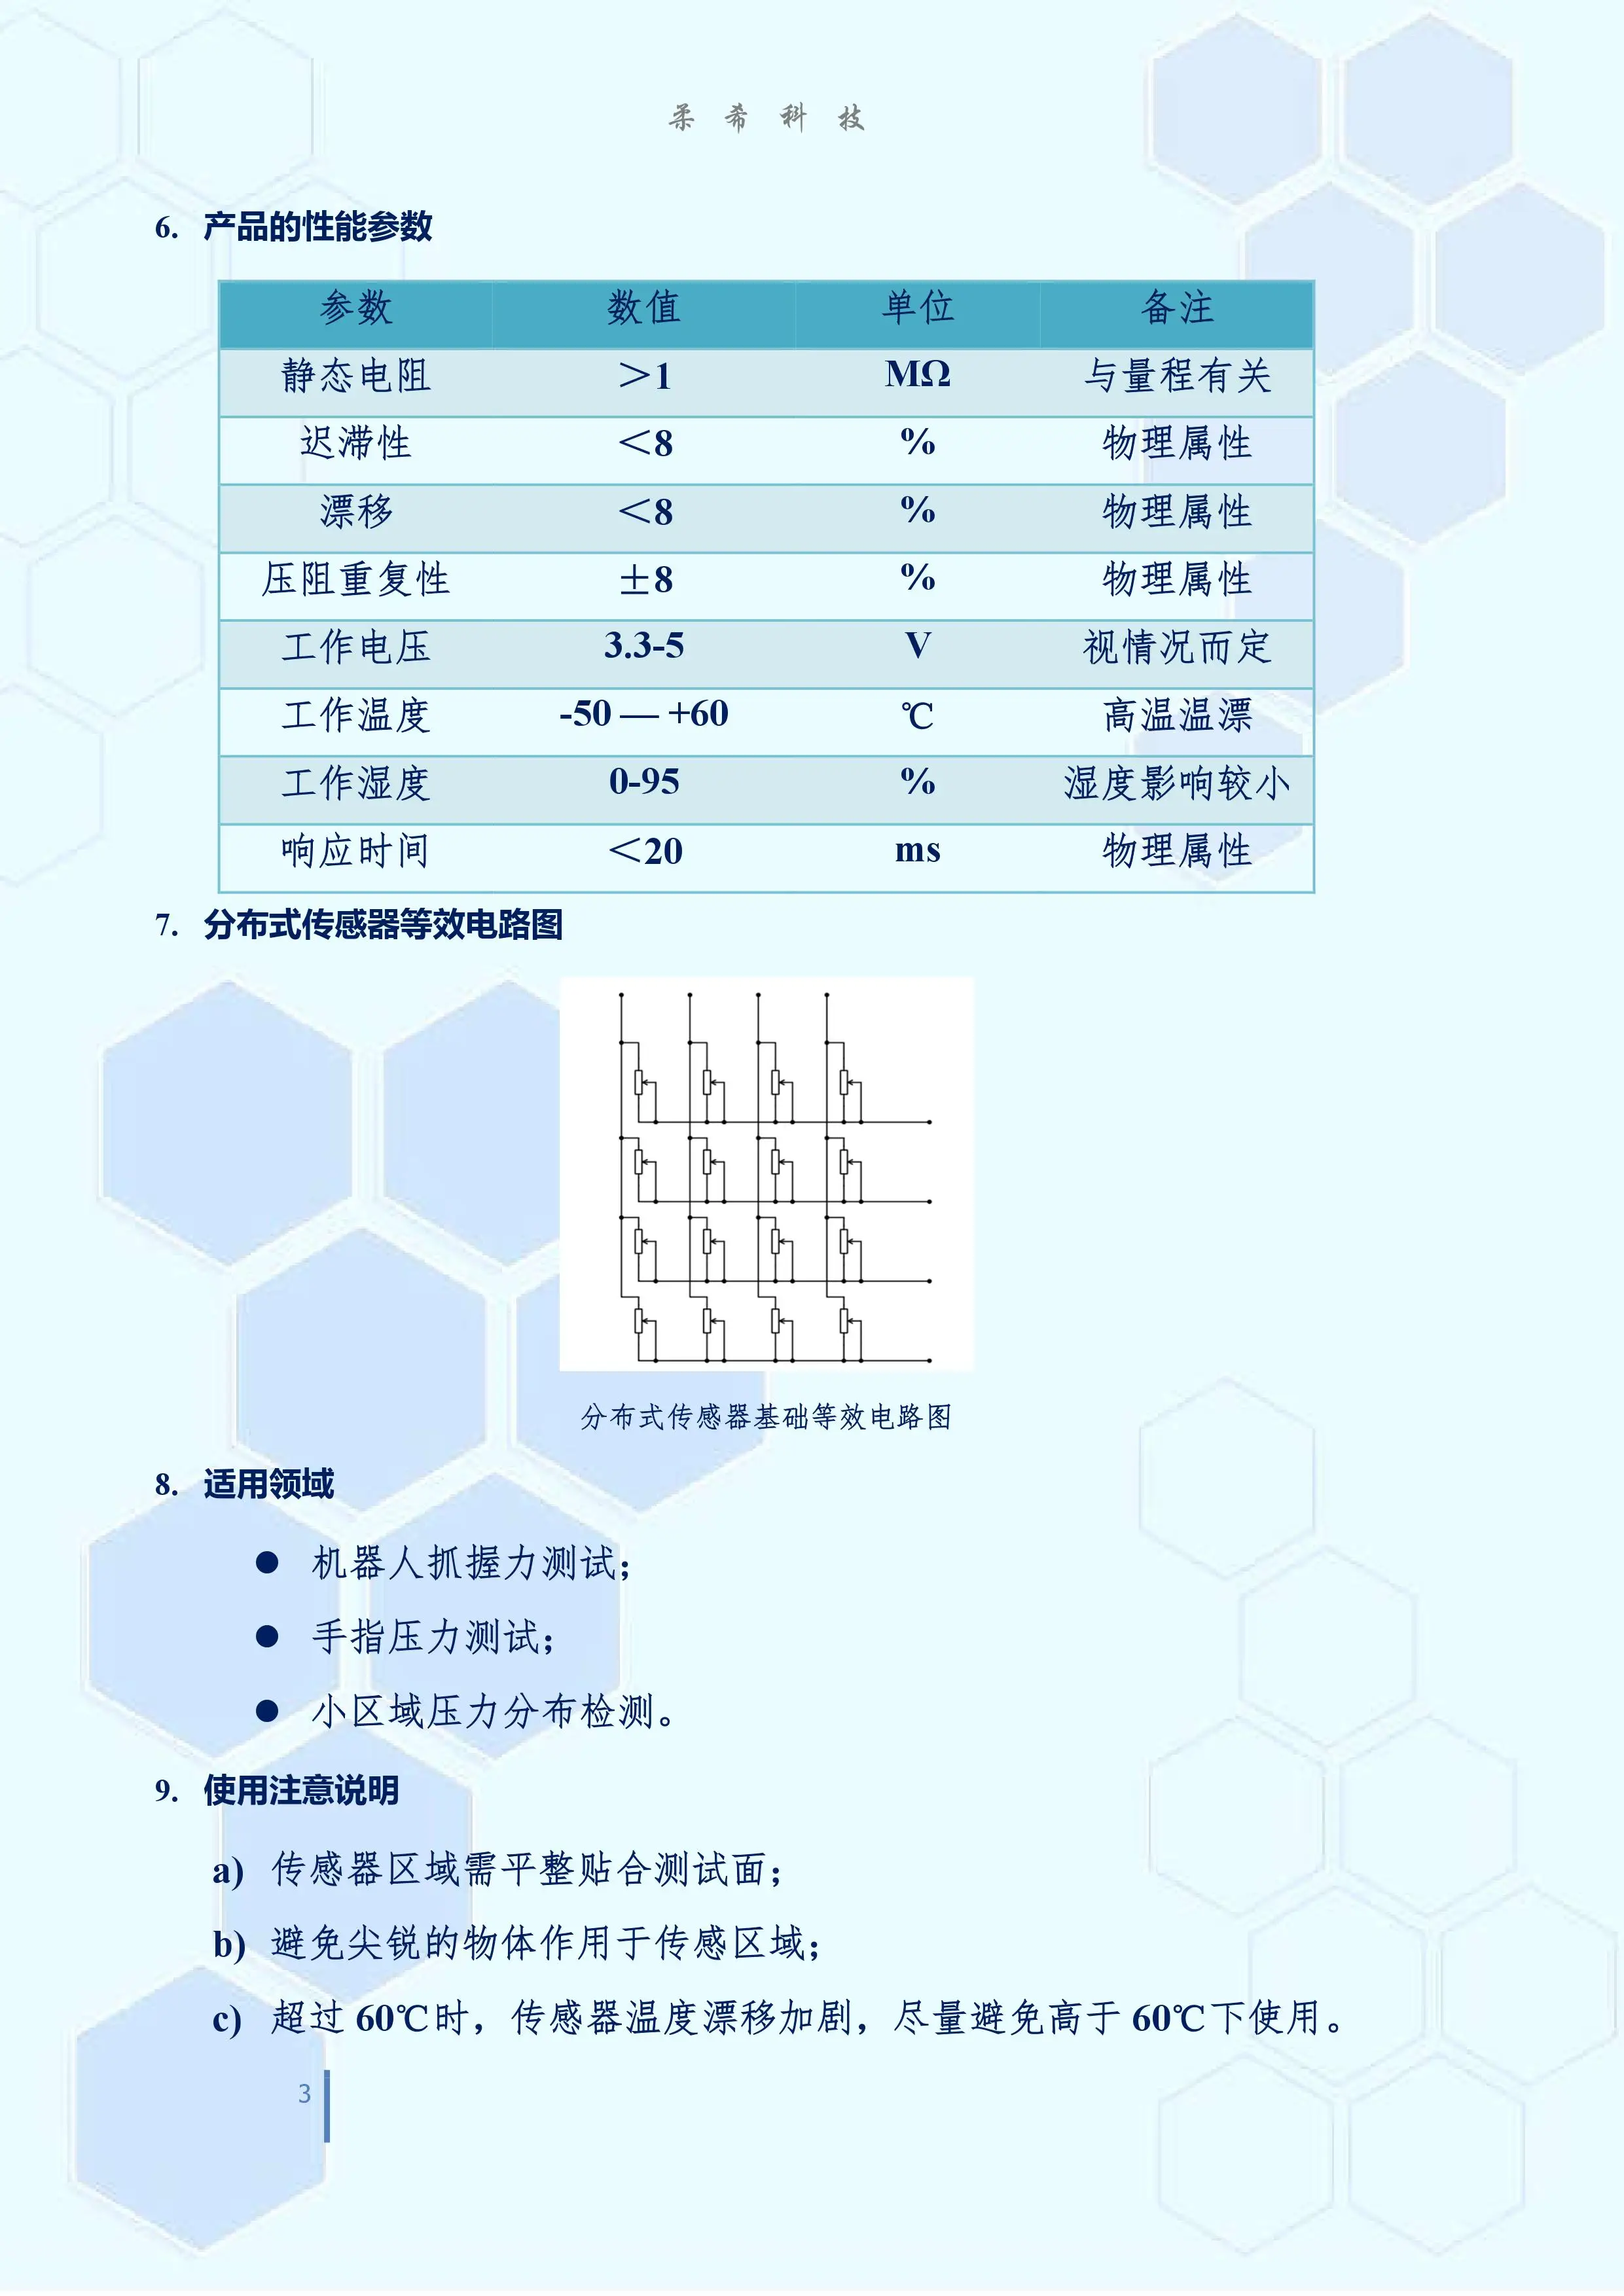
Rx-m0404s является тактильным массивом распределенного гибкого датчика давления, который принимает дизайн 4 строк и 4 столбцов для формирования 16 индукционных блоков. Каждый индукционный блок представляет собой квадрат с длиной стороны 1,7*1,7 мм, средняя длина индукционной области составляет 2,5*2,5 мм, и коэффициент компенсации давления составляет 2,163 (укоротите значение давления теста на этот коэффициент). Благодаря легкому подключению, все датчики FPC plug-in.High плотности и небольшого размера делают этот тип датчика широко используемым в роботах силы захвата, Касания Пальцев, малая площадь испытания давления распределения и другие особенности.
8. Применимые поля
Испытание на Прочность на сцепление с роботом;
Палец для испытаний под нагрузкой;
Обнаружение распределения давления на небольшой площади.
9. Примечание об использовании
А) площадь датчика должна быть плоской и соответствовать испытательной поверхности;
B) Избегайте острых объектов, воздействующих на чувствительную область;
В) когда температура датчика превышает 60 °C, температурный дрейф датчика будет усилен. Старайтесь избегать использования датчика при температуре выше 60 °C.
'
Характеристики
- Материалы для самостоятельного изготовления
- Электрический
Сопутствующие товары


