
Описание
Примечание: Этот драйвер подходит для DC индукции BLDCM
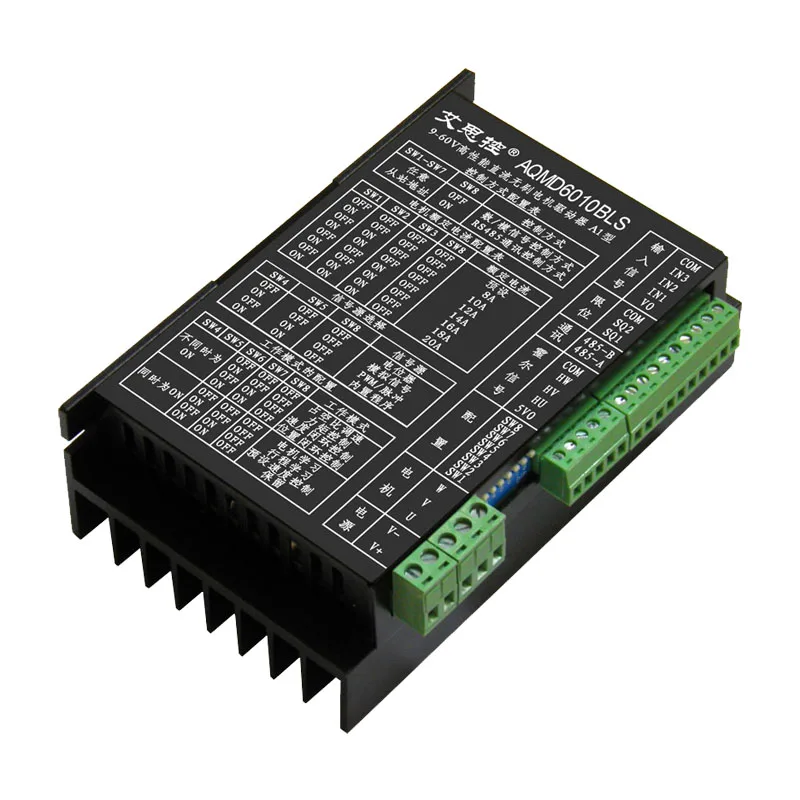
На основе aqmd6010bls, драйвер имеет функции обнаружения температуры, тока двойной выход в течение определенного периода времени и 485 изоляции. Он может выводить большой пусковой крутящий момент с максимальным током 20А.
Функции водителя двигателя aqmd6010bls
【Поддержка напряжения 9 v-60 v, Номинальный выходной ток 10A, максимум 12a
【Поддержка потенциометра и переключателя, аналоговый сигнал и логический уровень, ШИМ/частота/импульсный сигнал, RS485 несколько входных сигналов
【Он поддерживает несколько режимов регулирования скорости, таких как регулирование коэффициента нагрузки (регулирование напряжения), контроль скорости с замкнутым контуром (стабилизация скорости), контроль положения с замкнутым контуром (шаг/сервопривод), контроль крутящего момента (стабилизация тока).
◆ Поддержка ускорения и замедления буфера времени и ускорения и замедления ускорения, который может автоматически разгоняться и замедляться в течение указанного путешествия и точно найти
【Поддержка одинарный потенциометр, двойной независимый потенциометр, двойное сравнение потенциометра для контроля скорости вперед и назад
♦ Поддержка конфигурации диапазона напряжения аналогового сигнала и напряжения логического уровня. Аналоговый сигнал может поддерживать при напряжениях от 0 ~ 3,3/5/10 v и логический уровень может поддерживать диапазон напряжения 0/3,3/5/12/24 v. Поддержка регулировки линейности аналогового сигнала и настройки порога логического уровня.
【Поддержка внешнего ШИМ и частотного сигнала для регулирования скорости двигателя, и поддержка внешнего импульсного сигнала для управления двигателем
♦ Поддержка MODBUS-RTU протокола связи; поддержка использования 485 для моторного цикла, стабильной скорости, позиционирования нескольких режимов контроля скорости гибридного управления
① Управление током двигателя PID, максимальный ток запуска/нагрузки и тормозной ток могут быть настроены отдельно; Поддержка ограничения тока перегрузки двигателя и блокировка выключения ротора
① Ограничитель поддержки и фиксированный лимит ротора внешнего концевого переключателя
【Поддержка обучения фазовой последовательности двигателя и аварийной сигнализации
① Частота ШИМ 18 кГц, отсутствие звукового сигнала ШИМ для регулирования скорости двигателя
♦ Защита от ЭСР всех интерфейсов может адаптироваться к сложной среде площадки
【Используйте процессор arm Cortex-M3 @ 72 МГц
【Используйте утолщенный Алюминиевый сплав большой Корпус радиатора, хороший эффект рассеивания тепла
Доступен для загрузки по адресу:Http://www.akelc.com/download/show_72.html
Адрес загрузки программного обеспечения Руководство пользователя:Http://www.akelc.com/download/show_74.html
Подходит для параметров двигателя:
1. Двигатель с номинальным напряжением 60 в: правильно отметьте двигатель с номинальной мощностью 450 Вт и ниже или отметьте двигатель с номинальным током 10 А и ниже для длительной полной работы;
2. Для мотора с номинальным напряжением 48 В, двигатель с номинальной мощностью 360 Вт и ниже или номинальным током 10 А и ниже должен быть правильно маркирован для длительной полной работы;
3. Двигатель с номинальным напряжением 36 В: подходящая идентификация мотора с номинальной мощностью 250 Вт и ниже или идентификация мотора с номинальным током 10 А и ниже для длительной полной номинальной работы;
4. для мотора с номинальным напряжением 24 В, двигатель с номинальной мощностью 160 Вт и ниже или двигатель с номинальным током 10 А и ниже должны быть правильно маркированы для длительной полной работы;
5. для двигателя с номинальным напряжением 12 В должна быть правильно маркирована Номинальная мощность 60 Вт и ниже или Номинальный ток 10 А и ниже; 6. двигатель с номинальным током 10А и ниже должен работать на полной мощности в течение длительного времени.
(Номинальный ток этого драйвера составляет 10А в течение длительного времени, а максимальный выходной ток-12А/20А (в десятках секунд). Номинальная мощность, указанная на моторе, обычно относится к выходной мощности. С учетом рабочей потери мотора эффективность мотора учитывается при вычислении номинального тока. Номинальный ток = Номинальная мощность/Номинальное напряжение/эффективность)
Электрические параметры:
1. Входное напряжение питания: DC 9 V ~ 60 V
2. Номинальный выходной ток: 10А
3. Максимальный выходной ток: 12А (20А для защиты от перегрева)
4. Напряжение интерфейса датчика Холла: 5 В
5. Максимальный мягкий тормозной ток: 6А
6. Количество выходных каналов: Одноканальный
7. Значение сопротивления потенциометра: 10 K ~ 50 K
8. Диапазон напряжения входного порта сигнала:-0,5 В ~ 25 в
9. Одноконечный аналоговый диапазон сигнала: 0-10 В, 0-3,3 В, 0-5 В, 0-10 В, 1-4,2 в и т. Д.
10. Цифровой диапазон напряжения сигнала: любой в диапазоне 0-24 В, LV ttl, ttl, hv ttl и т. Д.
11. Поддержка частотного диапазона входного сигнала ШИМ: 100 Гц ~ 10 кГц; Примечание: фиксированная Выходная частота ШИМ: 18 кГц
12. Диапазон поддержки входного сигнала частоты: 0 ~ 10 кГц
13. Выходная частота ШИМ: 18 кГц
14. Выход PWM Разрешение: 1/1000
15. Диапазон параметров связи RS485: скорость передачи данных 9600-115200bps, бит данных 8, поддержка odd, даже, без проверки, Проверьте Бит и стоп бит 2 бита в общей сложности
16. Поддержка MODBUS: Поддержка Modbus RTU, 03 h, 06 h, поддержка кода функции 10 h, диапазон рабочих Адресов 1-128, поддержка трансляции
17. Диапазон измерения температуры:-40-125 ℃ (эксклюзивно для защиты от перегрева)
18. Разрешение обнаружения тока: 0.01A
19. Точность управления постоянным током: 0.1A
20. Диапазон регулирования скорости рабочего цикла: 0 ~ 100.0%
21. Диапазон регулирования постоянного контроля скорости:-3276,8 ~ 3276,7 Гц
22. Диапазон регулировки положения:-2147483648 ~ 2147483647
23. Диапазон регулирования крутящего момента: 0 ~ 12.0a
24. Ограничительное управление: поддержка; два ограничительных переключателя или блокированное ограничение по времени ротора могут быть подключены внешне
25 лет. Мягкий старт/мягкий тормоз: поддержка; может ограничивать текущий старт, тормоз и установить время ускорения и замедления и ускорение
26. Защита от перегрузки по току/Блокировка ротора:; поддержка; по текущему времени предельный ток; остановка при блокировке ротора
27. Защита обратного подключения источника питания: поддержка; Встроенный 10 А Быстрый Предохранитель Защита обратного подключения
28. Выходная защита от короткого замыкания: Встроенный 10 А Быстрый Предохранитель
29. Время действия торможения: обычно 0,1-0,3 с для мягкого торможения
30. Рабочая температура основной платы:-25 ℃ ~ 80 ℃
31. Общий размер: 13,6 см × 8,2 см × 4,5 см
Специальная функция
1. Зал самообучающийся
Трехфазная линия и треххолловая сигнальная линия мотора не могут быть соединены с водителем в порядке. Рабочий режим-это обучение мотору через переключатель драйвера. После того, как драйвер включен, порядок работы моторного Холла можно узнать автоматически. Двигатель может управляться нормально только после обучения после 6 раз управления задним ходом.
2. Время отклика постоянного контроля скорости
Условия испытания: двигатель 48 в 500 Вт диаметр 8 см полюс номер 6 18 раз за замену без нагрузки
Конфигурация параметров: параметры скорости PID последовательно настроены как 0,2, 0,01 и 0,01, позиция PID настроена как 30, 0,01 и 0,01, ускорение ускорения и замедления настроены как 6500 hz/s.
Тесты результаты:
Когда в алгоритме стабилизации скорости выбран режим контроля скорости с замкнутым контуром, двигатель переключается с переднего вращения 3000 об/мин (соответствующая Частота коммутации 900 Гц) на обратное вращение 3000 об/мин, время службы около 1,0 с, превышение 0.3%, и процесс переключения двигателя стабильный.
Когда в алгоритме стабилизации скорости выбрано управление замкнутым контуром положения времени, двигатель переключается с переднего на обратное с 3000 об/мин, время использования составляет около 0,5 с, превышение составляет 2%, а процесс переключения-стабильный.
3. Очень низкая скорость и стабильный контроль скорости
Для управления двигателем на очень низкой скорости (например, ниже 60 об/мин) можно использовать алгоритм стабилизации скорости положения времени. Управление стабилизацией скорости мотора является равномерным, без феномена быстрого или медленного, и минимальное можно контролировать до 1 об/мин.
Примечание: для очень низкой скорости, параметры положения PID должны быть настроены меньше, такие как 10, 0,01 и 0,01 в свою очередь.
4. Автоматическое ускорение и замедление управления возвратно-поступательным движением
Во время управления возвратно-поступательным движением драйвер может узнать общий ход возвратно-поступательного движения заранее (или непосредственно настроить значение). Согласно настроенному ускорению и максимальной скорости ускорения и торможения, автоматический управляющий двигатель может быстро и плавно перемещаться в целевое положение в соответствии с правилами движения Ньютона.
5. Отрегулируйте мотор в любом положении в пределах фиксированного хода
Драйвер может узнать общий ход возвратно-поступательного движения заранее (или непосредственно настроить значение), затем потенциометр, аналоговое количество или ШИМ можно использовать для регулировки положения мотора в фиксированном ходе, а положение мотора и входное количество находятся в линейной зависимости. Если потенциометр поворачивается в среднюю точку и входной рабочий цикл установлен на 50%, двигатель будет перемещаться в среднюю точку хода.
6. Бесщеточный мотор также может управляться шаг за шагом.
Входной сигнал выбирается как ШИМ/частота/пульс, тип импульса настроен как пульс, а рабочий режим настроен как контроль положения. Затем он может управлять BLDCM как шаговый двигатель. Он может контролировать угол вращения двигателя через один импульсный сигнал и направление вращения через другой импульсный сигнал. Может быть настроен угол вращения мотора, соответствующий каждому импульсу.
7. Бесщеточный двигатель также может управляться сервоприводом.
В 485 режиме управления связью, целевое положение (абсолютное положение или относительно текущей позиции) может быть непосредственно передано, чтобы повернуть водителя в целевую позицию. Водитель будет автоматически управлять двигателем, чтобы быстро и плавно перемещаться в целевое положение в соответствии с нормой движения Ньютона в соответствии с установленными ускорениями и максимальной скоростью ускорения и замедления. Во время движения драйвер может предсказать оставющееся время, необходимое для выполнения задачи.
Принцип Введение:
Драйвер использует лидирующую технологию точного обнаружения тока двигателя, скорость самопроверки индукционного двигателя, обнаружение положения вращения индукционного двигателя, постоянный ток регенерации торможения (или торможения) технология и мощная технология регулирования PID идеально контролируют стабильное вращение двигателя вперед и назад, реверсивное и торможение, Регулирование выходного тока в режиме реального времени для предотвращения перегрузки по току, точный контроль скорости двигателя и вращающегося положения, электрическое время отклика машины короткое, а сила отката небольшая.
Управление ускорением и замедлением двигателя: режим плавного пуска автоматического регулирования тока и управления ускорением. Двигатель может запускаться быстро и стабильно с небольшой отдачей. Поддержка ускорения и замедления времени и ускорения и замедления конфигурации ускорения.
Управление торможением двигателя: энергопотребление, режим торможения с автоматическим регулированием тока. Время торможения двигателя короткое без сильного удара и вибрации. Поддержка конфигурации тормозов.
Управление задним ходом двигателя: процесс переключения двигателя вперед и назад контролируется внутренним водителем, который автоматически производит торможение, мягкое торможение и плавное управление пуском. Независимо от того, как часто меняется сигнал заднего хода, драйвер или мотор не будут повреждены.
Стабильный контроль скорости двигателя: скорость и положение вращения обнаружены сигналом холла, и PID алгоритм управления используется для управления замкнутым контуром, который поддерживает контроль скорости замкнутого цикла и контроль положения времени замкнутого цикла.
Управление позицией двигателя: обнаружение положения вращения через сигнал холла, используйте PID алгоритм регулировки положения для управления замкнутым контуром, и используйте сопротивление тормоза для замедления.
Управление крутящим моментом двигателя: Управление крутящим моментом двигателя путем регулировки выходного тока.
Перегрузка двигателя и блокировка защиты ротора: Когда двигатель перегружен, драйвер ограничит ток на выходе, чтобы эффективно защитить мотор; когда мотор заблокирован, водитель может определить состояние и тормозить двигатель.
Подавление внутренних помех: схема управления и схема управления соединены потреблением помех и подавлением переходных помех, что может эффективно гарантировать, что на цепь управления не влияет помехи цепи вождения.
Подавление внешних помех: устройства защиты от ЭСР и цепи электростатического разряда используются для защиты всех интерфейсов от ЭСР, таким образом, внутренние цепи могут работать стабильно и внутренние устройства не могут быть повреждены переходным высоковольтным статическим электричества, добавленным к интерфейсу.
Характеристики
- Тип двигателя
- Двигатель постоянного тока
- Питание
- DC
Сопутствующие товары


