

Описание
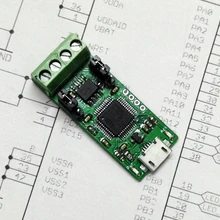
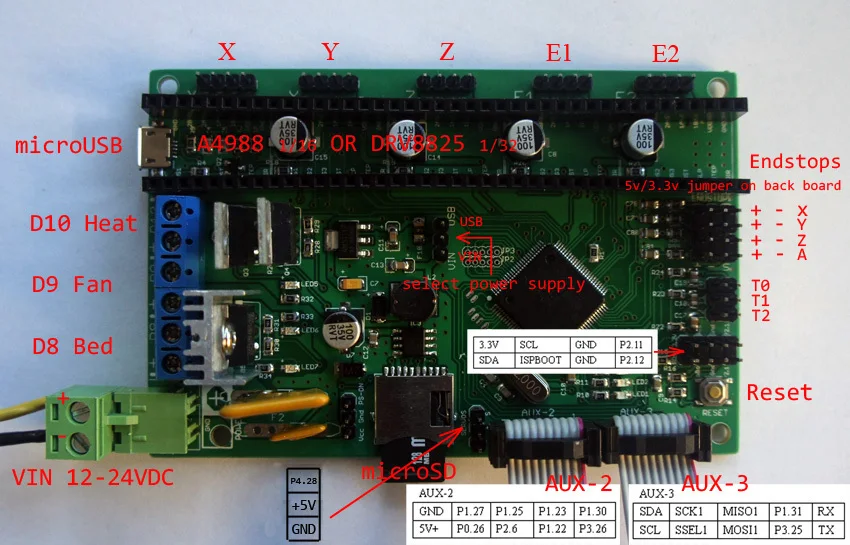
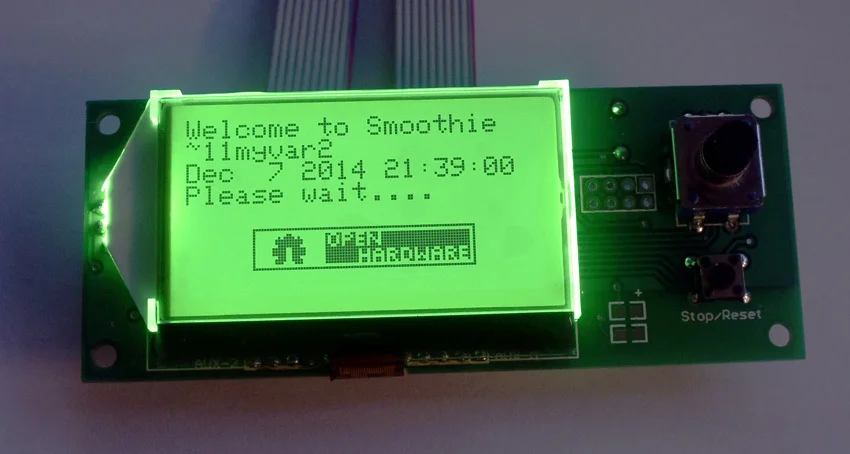
AZSMZ Mini Ver 2,1 + AZSMZ 12864 lcd + DRV8255 * 5
1.Azsmz мини(32 бит ARM для движения контроллер для 3D принтеры, станков с ЧПУ и лазерные резчики.)
2.Azsmz 12864 ЖК-дисплей. УTFРазъем илиSDРазъем.Пожалуйста, оставьте сообщение, по умолчанию отправьте сSD Разъем.
3.DRV8825 x 5
Примечание: не содержит каких-либоSD карта
|


ОбразецConfig.txt:
# Строчки NOTE не должны превышать 132 символов
# Робот Модуль конфигурации: общая обработка движения G-коды и нарезки в движется
Default_feed_rate 4000 # степени случаев неудачи (мм/мин) для G1/G2/G3 движется
Default_seek_rate 4000 # скорость по умолчанию (мм/минуту) для перемещений G0
Mm_per_arc_segment 0,5 # дуги разрезаются на сегменты (линии), это длина для
# Это сегментами. Меньше значения означает, что большее разрешение,
# Более высоких значений с повышенной скоростью обработки вычислений
# Mm_per_line_segment 0,5 # линий можно разрезать на сегментов (не сочетаются с декартов
# Координат роботов).
Delta_segments_per_second 100 # для дельты только в том случае, так же, как и в Марлина/Delta, комплект для 0 до отключения
# И использовать mm_per_line_segment
# Конфигурация решения Arm: декартовский робот. Переводит положения мм в шаговые положения
Arm_раствор linear_delta # выбирает решение delta arm
Alpha_steps_per_mm 100 # шагов за мм для Альфа шагового двигателя
Beta_steps_per_mm 100 # шагов за мм для Бета шагового двигателя
Gamma_steps_per_mm 100 # шагов на мм для гамма-шагового
Arm_length 196,8 # это длина руки от шарнира до шарнира
Arm_radius 101,9 # это горизонтальное расстояние от шарнира до шарнира
# Когда эффектор центрирован
# Конфигурация модуля планировщика: просмотр вперед и конфигурация ускорения
Planner_queue_size 32 # не менять настройку по умолчанию, если вы знаете, что именно то, что вы делаете
Ускорение 3000 # ускорение в мм/секунду.
Acceleration_ticks_per_second 1000 # количество раз в секунду скорость обновляется
Junction_deviation 0,05 # похож на старые "max_jerk" в миллиметрах,
# Более низкие значения означает быть более внимательным, более высокие значения означает быть
# Быстрее и больше рывок
# Minimum_planner_speed 0,0 # Минимальный планировщик скорость мм/сек
# Шаговый модуль конфигурации
Microseconds_per_step_pulse 1 # Продолжительность шаг импульсов к шаговому драйвера, в микросекунды
Minimum_steps_per_minute 1200 # никогда не шагайте медленнее, чем это
Base_stepping_frequency 100000 # Базовая частота пульт дистанционного управления для шаговый двигатель, выше даёт плавного движения
# Ограничения скорости декартовой оси
X_axis_max_speed 30000 # мм/мин
Y_axis_max_speed 30000 # мм/мин
Z_axis_max_speed 30000 # мм/мин
# Шаговый модуль шпильки (порты, и pin-код номера, добавляя "!» на номер будут инвертировать ПИН-кода)
Alpha_step_pin 2,0 # Pin для Альфа шагового сигнала
Alpha_dir_pin 0,5 # булавки для Альфа шаговый направление
Alpha_en_pin 0,4 # булавки для Альфа включить Pin-код
Alpha_max_rate 30000,0 # мм/мин
Beta_step_pin 2,1 # булавки для бета-степпер сигнала
Beta_dir_pin 0,11 # булавки для Бета шаговый направление
Beta_en_pin 0,10 # Pin для beta включить
Beta_max_rate 30000,0 # мм/мин
Gamma_step_pin 2,2 # Pin для гамма шагового сигнала
Gamma_dir_pin 0,20 # булавки для гамма шаговый направление
Gamma_en_pin 0,19 # булавки для гамма-позволить
Gamma_max_rate 30000,0 # мм/мин
# Последовательной передачи данных конфигурации (скорость передачи данных по умолчанию 9600 в том случае, если определено)
Uart0.baud _ rate 115200 # скорость передачи данных для последовательного порта оборудования по умолчанию
# Последовательной передачи данных конфигурации (скорость передачи данных по умолчанию 9600 в том случае, если определено)
Серийный. baud_rate 115200 # скорость передачи данных по умолчанию аппаратный последовательный порт
Second_usb_serial_enable накладные # это позволяет второй последовательный порт usb (для того чтобы иметь и pronterface
# И терминал подключен)
Leds_disable false # отключите использование светодиодов после загрузки config
# Msd_disable true # отключения MSD (USB SDCARD) в тех случаях, когда значение true
# Disable_msd Размер
Dfu_enableЛожные
# Экструдер Модуль конфигурации
Экструдер. hotend. Включите true #, активировать ли модуль экструдера. Вся конфигурация не учитывается, если false
Экструдер. hotend. steps_per_mm 506 # шагов за мм для Экструдер шаговый двигатель
Экструдер. hotend. default_feed_rate 600 # степени случаев неудачи (мм/мин) для двигается в тех случаях, когда только в экструдер движется
Экструдер. hotend. Ускорение 500 # ускорение шаговый двигатель, как 0,6, произвольных соотношение
Экструдер. hotend. max_speed 200 # мм/с
Экструдер. hotend. step_pin 2,3 # булавки для экструдер шаг сигнала
Экструдер. hotend. dir_pin 0,22 # Pin для экструдера dir сигнала
Экструдер. hotend. en_pin 0,21 # булавки для экструдер включает сигнал
# Экструдер офсетная печать
# Экструдер. hotend. x_offset 0 # x офсетная из страны происхождения в мм
# Экструдер. hotend. y_offset 0 # y офсетная из страны происхождения в мм
# Экструдер. hotend. z_offset 0 # z смещение от начала в мм
# Прошивки убрать настройки при использовании G10/G11, это по умолчанию, если не определен, должны быть определены для каждой экструдер в том случае, если в тех случаях, когда они не используют по умолчанию
# Экструдер. hotend. retract_length 3 # длина в мм
# Экструдер. hotend. retract_feedrate 45 # отказаться от подачи в мм/сек
# Экструдер. hotend. retract_recover_length 0 # Дополнительная длина для восстановления
# Экструдер. hotend. retract_recover_feedrate 8 # восстановление подачи в мм/сек (должно быть меньше, чем отказаться от подачи)
# Экструдер. hotend. retract_zlift_length 0 # zlift на убираться в мм, 0 отключает
# Экструдер. hotend. retract_zlift_feedrate 6000 # zlift подачи в мм/мин (Примечание мм/мин не мм/сек)
# Delta_current 1,5 # первый экструдер шаговый двигатель тока
# Во-вторых экструдер модуль пример конфигурации
Экструдер. hotend2.enable накладные # независимо от того, чтобы активировать экструдер модуль вообще. Все настройки не отражается в том случае, если ложные
Экструдер. hotend2.steps _ per_mm 140 # шагов за мм для Экструдер шаговый двигатель
Экструдер. hotend2.default _ feed_rate 600 # степени случаев неудачи (мм/мин) для двигается в тех случаях, когда только в экструдер движется
Экструдер. hotend2.acceleration 500 # ускорение шаговый двигатель, как 0,6, произвольных соотношение
Экструдер. hotend2.max _ скорость 50 # мм/с
Экструдер. hotend2.step _ pin 2,8 # булавки для экструдер шаг сигнала
Экструдер. hotend2.dir _ pin 2,13 # Pin для экструдера dir сигнала
Экструдер. hotend2.en _ pin 4,29 # булавки для экструдер включает сигнал
# Экструдер. hotend2.x _ офсетная печать 0 # x офсетная из страны происхождения в мм
# Экструдер. hotend2.y _ смещение 25,0 # y смещение от начала в мм
# Экструдер. hotend2.z _ офсетная печать 0 # z смещение из страны происхождения в мм
# Epsilon _ ток 1,5 # второй экструдер шаговый двигатель ток
# Лазерный модуль конфигурации
Laser_module_enable накладные # независимо от того, чтобы активировать лазерный модуль вообще. Все настройки
# Игнорировать, если накладные.
# Laser_module_pin 2,5 # нанофарад будет pwmed для того чтобы контролировать лазерный. Только в том случае, P2.0-P2.5
# Может использоваться, так как лазер требует аппаратного ШИМ
# Laser_module_max_power 0,8 # это максимального срока службы, которая будет применена к лазеру
# Laser_module_tickle_power 0,0 # это рабочий цикл будет использоваться для путешествий движется, чтобы держать лазер
# Активные без на самом деле горения
# Laser_module_pwm_period 20 # этих комплектах Частота ШИМ срок в микросекунды
# Конфигурация контроля температуры Hotend
Temperature_control.hotend.enable true # независимо от того, чтобы активировать этот ("hotend") модуль вообще.
# Все настройки не отражается в том случае, если накладные.
Температура _ контроллер. Hotend.thermistor_pin 0,23 # Pin для термистора для чтения
Temperature_control.hotend.heater_pin 2,4 # Pin-код, который регулирует работу нагреватель
Temperature_control.hotend.thermistor EPCOS100K # см
# Temperature_control.hotend.beta 4066 # или установить бета-соотношение цена/качество
Temperature_control.hotend.set_m_code 104 #
Temperature_control.hotend.set_and_wait_m_code 109 #
Temperature_control.hotend.designator T #
# Temperature_control.hotend.p_factor 13,7 # постоянно комплект значения PID после того, как авто pid
# Temperature_control.hotend.i_factor 0,097 #
# Temperature_control.hotend.d_factor 24 #
# Temperature_control.hotend.max_pwm 64 # max pwm, 64-это хорошее соотношение цены и качества, если за рулем 12 v резистор с напряжением 24 В.
# Hotend2 конфигурация контроля температуры
Temperature_control.hotend2.enable накладные # независимо от того, чтобы активировать этот ("hotend") модуль вообще.
# Все настройки не отражается в том случае, если накладные.
Pin 0,24 # Pin для термистора для чтения
Temperature_control.hotend2.heater_pin 2,7 # Pin-код, который регулирует работу нагреватель
Temperature_control.hotend2.thermistor EPCOS100K #
# Temperature_control.hotend2.beta 4066 # или установить бета-соотношение цена/качество
# Temperature_control.hotend2.set_m_code 884 #
# Temperature_control.hotend2.set_and_wait_m_code 889 #
# Temperature_control.hotend2.designator T1 #
# Temperature_control.hotend2.p_factor 13,7 # постоянно комплект значения PID после того, как авто pid
# Temperature_control.hotend2.i_factor 0,097 #
# Temperature_control.hotend2.d_factor 24 #
# Temperature_control.hotend2.max_pwm 64 # max pwm, 64-это хорошее соотношение цены и качества, если за рулем 12 v резистор с напряжением 24 В.
Temperature_control.bed.enable накладные #
Temperature_control.bed.thermistor_pin 0,25 #
Temperature_control.bed.heater_pin 2,5 #
Temperature_control.bed.thermistor EPCOS100K # см
# Температура _ контроллер. beta 4066 # или установите значение бета-версии
# Temperature_control.bed.set_m_code 140 #
# Temperature_control.bed.set_and_wait_m_code 190 #
# Temperature_control.bed.designator B #
# Temperature_control.bed.bang_bang накладные # значение true, чтобы использовать bang управления вместо того, чтобы PID
# Температура _ контроллер. Беда. Гистерезис 2,0 # установите температуру в градусах с для использования в качестве гистерезиса
# При использовании bang
# Коммутационный модуль для управления вентилятором
Переключатель. Вентилятор. Включить true #
Переключатель. Вентилятор. input_on_command M106 #
Переключатель. fan. input_off_command M107 #
Переключатель. Вентилятор. output_pin 2,7 # Если вентилятор для D9 комплект 2,7 или fan1 0,26
Переключатель. Вентилятор. output_type pwm # ШИМ-выход, настраиваемых с параметр в input_on_comand
# Переключатель. Вентилятор. max_pwm 255 # комплект max pwm для pin-код по умолчанию является 255
# Switch. misc. enable true #
# Переключатель. Доп. input_on_command M42 #
# Switch. misc. input_off_command M43 #
# Переключатель. Доп. output_pin 2,4 #
# Переключатель. Доп. output_type цифровой # просто включения или выключения pin-код
# Автоматически рычажный переключатель в заданной температуры. Разные из них может быть определен для контроля различных температурах и переключатель разных swithxes
# Полезно для того чтобы повернуть на вентиляторе или водяной насос для охлаждения hotend
# Temperatureswitch. hotend. Включить истинные #
# Temperatureswitch. hotend. Целеуказатель T # Первый символ установление температурного режима: обозначение для того, чтобы использовать в качестве датчик температуры для того чтобы контролировать
# Temperatureswitch. hotend. Переключатель разное # выберите какой коммутатор в использовании, соответствует это имя переключатель
# Temperatureswitch. hotend. threshold_temp 60,0 # температуры, чтобы включить (в том случае, если рост) или выключите переключатель
# Temperatureswitch. hotend. heatup_poll 15 # опрос heatup на 15 сек с интервалом
# Temperatureswitch. hotend. cooldown_poll 60 # опрос перезарядка при кадровой частоте 60 сек с интервалом
# Коммутационный модуль для управления шпинделем
# Переключатель. Шпинделя. Включите накладные #
# Концевики
Endstops_enable true # фиксатор модуль по умолчанию установлена и может быть отключен здесь
Delta_homing true # силы все три оси для дома и в то же время, независимо от того,
# То, что указано в G28
Alpha_min_endstop nc #
Alpha_max_endstop 1,24 ^ # добавить! Для инвертирования, если переключатель не заземлен
Alpha_homing_direction home_to_max # дома вверх
Alpha_max 0 #
Beta_min_endstop nc #
Beta_max_endstop 1,26 ^ #
Beta_homing_direction home_to_max #
Beta_max 0 #
Gamma_min_endstop nc #
Gamma_max_endstop 1,28 ^ #
Gamma_homing_direction home_to_max #
Gamma_max 237 #
Alpha_fast_homing_rate_mm_s 200 # homing feedrates в мм/сек
Beta_fast_homing_rate_mm_s 200 #
Gamma_fast_homing_rate_mm_s 200 #
Alpha_slow_homing_rate_mm_s 20 #
Beta_slow_homing_rate_mm_s 20 #
Gamma_slow_homing_rate_mm_s 20
Alpha_homing_retract_mm 5 # разъемная застежка-молния убрать/отказов расстояние после длинного плюша в мм
Beta_homing_retract_mm 5 # разъемная застежка-молния
Gamma_homing_retract_mm 5 # разъемная застежка-молния
Alpha_trim-5 # разъемная застежка-молния программное обеспечение Накладка для Альфа шаговый фиксатор (мм)
Beta_trim-5 # разъемная застежка-молния программное обеспечение Накладка для Бета шаговый фиксатор (мм)
Gamma_trim-5 # программное обеспечение для гамма шагового стопа (в мм)
# Endstop_debounce_count 100 # Раскомментировать в том случае, если вы получаете шум на вашем Концевики
# Дополнительный Z зонд
Zprobe. Включить истинные # значение true, чтобы иметь возможность zprobe
Zprobe. probe_pin 1,29 ^ # контактный датчик крепится в том случае, если NC снять!
Zprobe. slow_feedrate 5 # разъемная застежка-молния мм/сек зонд скорость подачи
# Zprobe. debounce_count 100 # Если шумно
Zprobe. fast_feedrate 100 # двигаться подачи мм/сек
Zprobe. probe_height 5 # разъемная застежка-молния, сколько над кроватью, чтобы начать зонд
# Gamma_min_endstop nc # обычно 1,28. Менять на nc с целью предотвращения конфликтов,
# Связанных с zprobe выравнивания стратегии по применению
# Leveling-strategy.delta-calibration.enable true # базовый delta калибровки
# Leveling-strategy.delta-calibration.radius 100 # зонд радиус
# Кнопка паузы
# Pause_button_enable true # пауза кнопка включения
# Pause_button_pin 2,12 # кнопка паузы pin-код. По умолчанию является P2.12
# Kill_button_enable накладные # значение true, чтобы иметь возможность убить Кнопка
# Kill_button_pin 2,11 # убить кнопки pin-код. По умолчанию так же, как и кнопка паузы 2,12 (2,11-еще один хороший выбор)
# Панель
Панель. Включить true # установить в true, чтобы включить код панели
Панель. С ЖК-дисплеемViki2# St7565_glcd
Панель. spi_channel 0 # spi канал в использовании; GLCD EXP1 шпильки 3,5 (MOSI, SCLK)
Панель. spi_cs_pin 1,22 # выбор чипа spi; GLCD EXP1 Pin 4
Панель. a0_pin2,6
Панель. encoder_a_pin 4,28! ^ # кодировщик pin; GLCD EXP2 Pin 3
Панель. encoder_b_pin 1,27! ^ # кодировщик pin; GLCD EXP2 Pin 5
Панель. click_button_pin 3,26! ^
Панель. buzz_pin 1,30
# Панели. pause_button_pin 1,23! ^ # kill/пауза; GLCD EXP2 8 пиновый или
Панель. Заднего хода1
Panel. external_sd true # Установите значение true, если на панели есть внешняя sdcard
Panel. external_sd.spi_channel 0 # установить spi канал sdcard включен
Панель. external_sd.spi_cs_pin 0,16 # набор spi чип от выбранного цвета sdcard
Панель. external_sd.sdcd_pin 3,25! ^ # sd обнаружить сигнал (набор для nc при отсутствии sdcard обнаружения)
# Панели. button_pause_pin 2,10! ^ # kill/пауза; GLCD EXP2 8 пиновый или
# Панели. button_pause_pin 1,23! ^ # kill/пауза; GLCD EXP2 8 пиновый или
# Панели. back_button_pin 1,23! ^ # пуговицами на спине; GLCD EXP2 8 пиновый или
Панель. Контраст19
# Штифты с другими панелями
# Панели. up_button_pin 0,1! # кнопка вверх при использовании
# Панели. down_button_pin 0,0! # кнопка вниз при использовании
# Панели. click_button_pin 1,22! # нажмите кнопку в том случае, если б/у
Panel. menu_offset 0 # для некоторых панелей потребуется 1 здесь
Панель. encoder_resolution 4
Панель. alpha_jog_feedrate 6000 # x бег подачи в мм/мин
Панель. beta_jog_feedrate 6000 # y бег подачи в мм/мин
Панель. gamma_jog_feedrate 6000 # z бег подачи в мм/мин
Панель. hotend_temperature 185 # темп, чтобы установить hotend в тех случаях, когда нагрев будет выбран
Панель. bed_temperature 60 # температура до Комплект постельного белья в тех случаях, когда нагрев будет выбран
Пример # настраиваемого меню, которые будут отображаться в пользовательские записи.
# Примечание _ попадает в пространство в меню и команд, | используется для того, чтобы отделить несколько команды
Custom_menu.power_on.enable true #
Custom_menu.power_on.name Power_on #
Custom_menu.power_on.command M80 #
Custom_menu.power_off.enable true #
Custom_menu.power_off.name Power_off #
Custom_menu.power_off.command M81 #
Custom_menu.fan_on.enable true #
Custom_menu.fan_on.name Fan_on #
Custom_menu.fan_on.command M106 #
Custom_menu.fan_off.enable true #
Custom_menu.fan_off.name Fan_off #
Custom_menu.fan_off.command M107 #
# Нужны только на smoothieboard
Currentcontrol_module_enable накладные #
Return_error_on_unhandled_gcode накладные #
# Коммутационный модуль для servo control
Переключатель. Сервопривода. Включить истинные #
Переключатель. Сервопривода. input_on_command M280 # M280 S7.5 будет midway
Переключатель. Сервопривода. input_off_command M281 # так же, как и M280 S0 0% рабочий цикл, эффективно off
Переключатель. Сервопривода. output_pin 1,23 # должны быть PWM способными pin-код
Переключатель. Сервопривода. output_type hwpwm # H/W ШИМ-выход, настраиваемых с параметр в input_on_comand
# Переключатель. Сервопривода. pwm_period_ms 20 # установленного срока до 20 мс (50 Гц) по умолчанию составляет 50 Гц
Характеристики
- Бренд
- BANCUIT
Сопутствующие товары