ERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облаком
  • ERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облаком
  • ERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облаком
  • ERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облаком
  • ERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облаком

ERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облаком

158 847 руб.

Описание

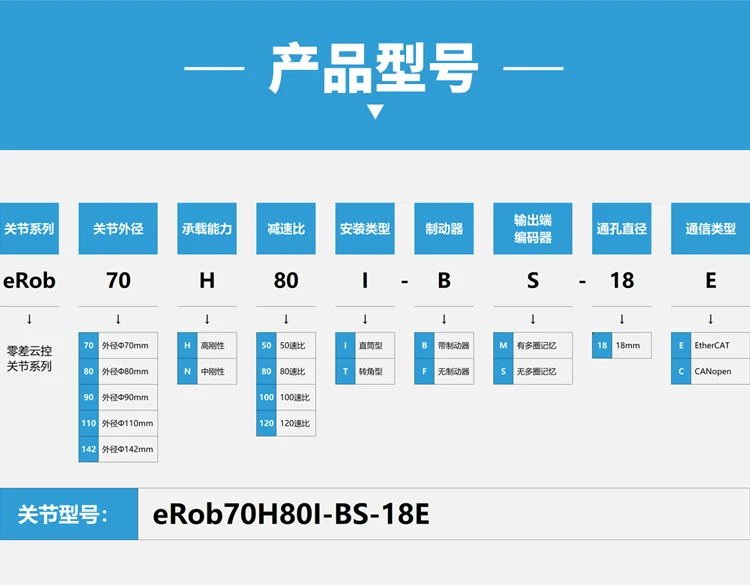
Тип 1: Грузоподъемность: средний коэффициент снижения жесткости: 100 встроенный Тормоз (тип связи EtherCAT)

Тип 2: Грузоподъемность: высокий коэффициент снижения жесткости: 100 встроенный Тормоз (тип связи EtherCAT)

Тип 3: Грузоподъемность: средний коэффициент снижения жесткости: 120 встроенный Тормоз (тип связи EtherCAT)

Тип 4: Грузоподъемность: высокий коэффициент снижения жесткости: 120 встроенный Тормоз (тип связи EtherCAT)

Тип 5: Грузоподъемность: средний коэффициент снижения жесткости: 100 встроенный Тормоз (CANopen Тип связи)

Тип 6: Грузоподъемность: высокий коэффициент снижения жесткости: 100 встроенный Тормоз (CANopen Тип связи)

Тип 7: Грузоподъемность: средний коэффициент снижения жесткости: 120 встроенный Тормоз (CANopen Тип связи)

Тип 8: Грузоподъемность: высокий коэффициент снижения жесткости: 120 встроенный Тормоз (CANopen Тип связи)

Здание роботы быстро Экономьте сотни механических и электронных устройств, выбор, дизайн, покупка, затраты на сборку.

Поддержка нескольких протоколов связи Havethercat, связь CANopenSignal, кольцо открытого положения, скоростная петля, данные о токе и регулировка в реальном времени, подходит для динамической переменной нагрузки, приложение робота с переменной инерцией.

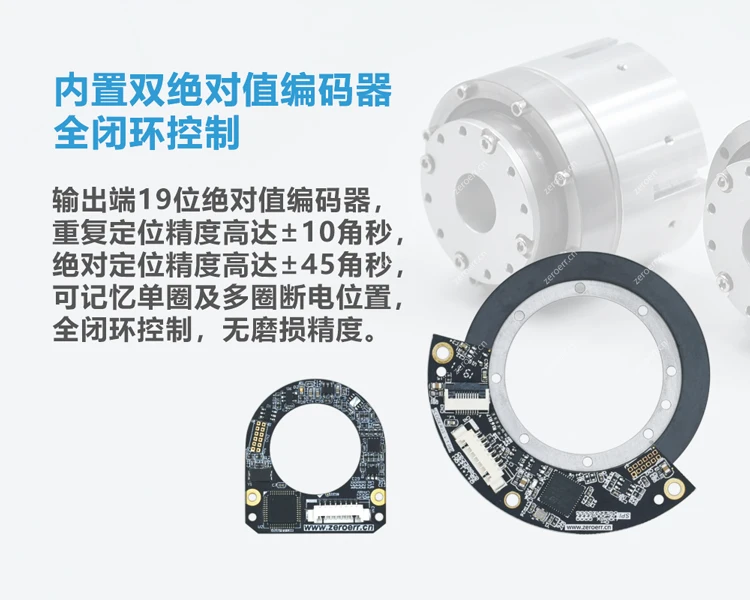
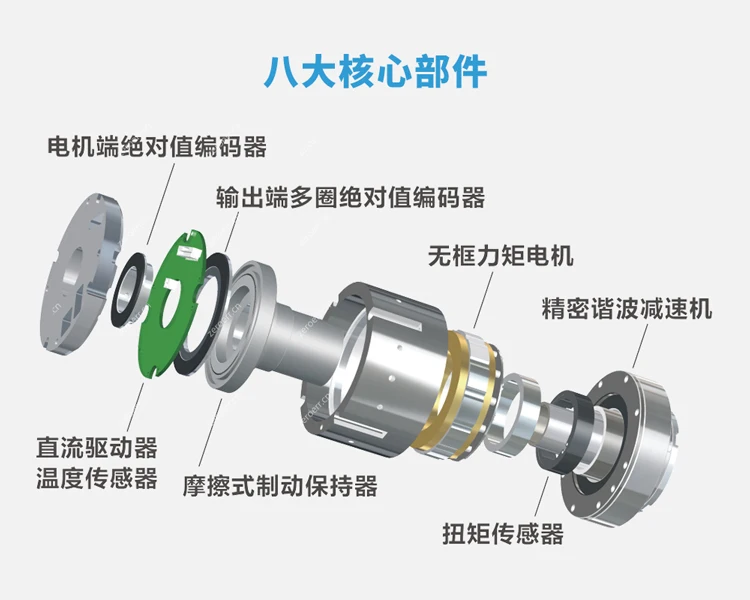
Полное замкнутое управление встроенным кодировщиком двойного абсолютного значения Выходной терминальный 19bit абсолютный энкодер, повторяющаяся точность позиционирования до ± 10 угловых секунд абсолютная точность позиционирования до ± 45 угловых секунд, память одного поворота и нескольких выключенных позиций, полное управление замкнутым контуром, без точности износа 。

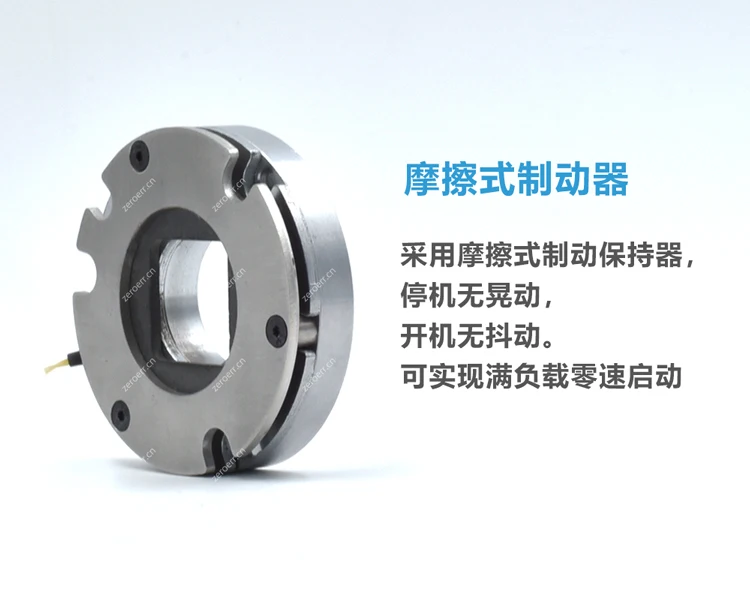
Фрикционный тормоз Фрикционный тормозной фиксатор, остановка без тряски, отсутствие дрожания во время запуска. Нулевая скорость старта при полной нагрузке

ERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облакомERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облакомERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облакомERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облакомERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облакомERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облакомERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облакомERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облакомERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облакомERob110I комбинированный модуль робот-модуль для сотрудничества интегрированный двигатель нулевой разницы управление облаком

'

Характеристики

Материалы для самостоятельного изготовления
Электрический