

Описание
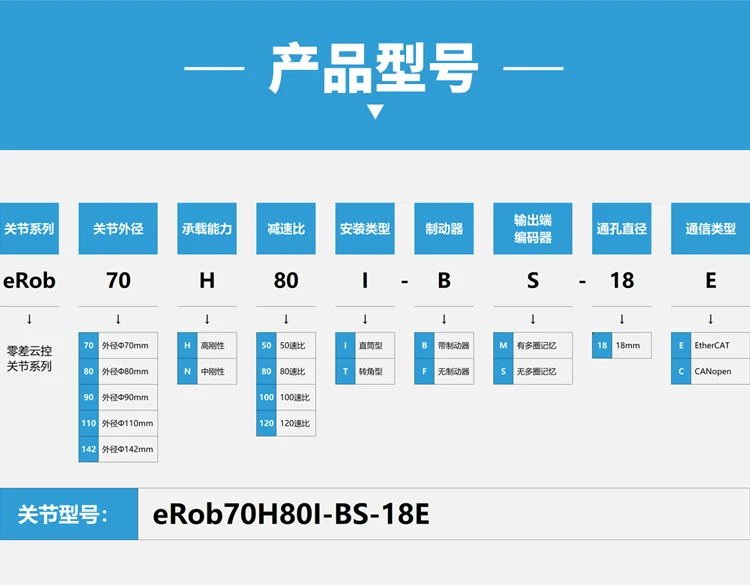
Тип 1: Грузоподъемность: средний коэффициент снижения жесткости: 80 встроенный Тормоз (тип связи EtherCAT)
Тип 2: Грузоподъемность: высокий коэффициент снижения жесткости: 80 встроенный Тормоз (тип связи EtherCAT)
Тип 3: Грузоподъемность: средний коэффициент снижения жесткости: 100 встроенный Тормоз (тип связи EtherCAT)
Тип 4: Грузоподъемность: высокий коэффициент снижения жесткости: 100 встроенный Тормоз (тип связи EtherCAT)
Тип 5: Грузоподъемность: средний коэффициент снижения жесткости: 80 встроенный Тормоз (CANopen Тип связи)
Тип 6: Грузоподъемность: высокий коэффициент снижения жесткости: 80 встроенный Тормоз (CANopen Тип связи)
Тип 7: Грузоподъемность: средний коэффициент снижения жесткости: 100 встроенный Тормоз (CANopen Тип связи)
Тип 8: Грузоподъемность: высокий коэффициент снижения жесткости: 100 встроенный Тормоз (CANopen Тип связи)
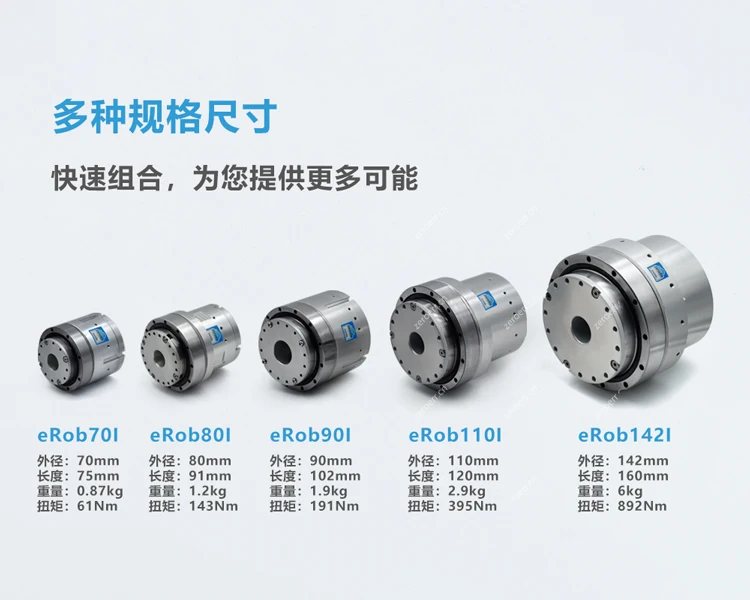
Быстро построить робота
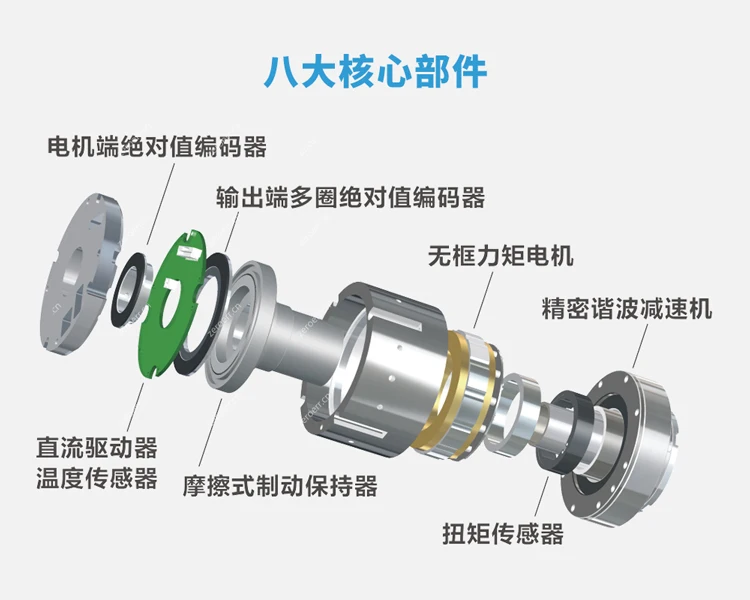
Устраняйте затраты на работу и время, связанные с выбором, проектированием, закупкой и сборкой нескольких типов мехатронных компонентов.
Поддерживает несколько протоколов связи
Оснащен EtherCAT, CANopen коммуникацией, петлей открытого положения, скоростной петлей, данными о токе и регулировкой PID в реальном времени, подходит для роботов с динамической нагрузкой и переменной инерцией.
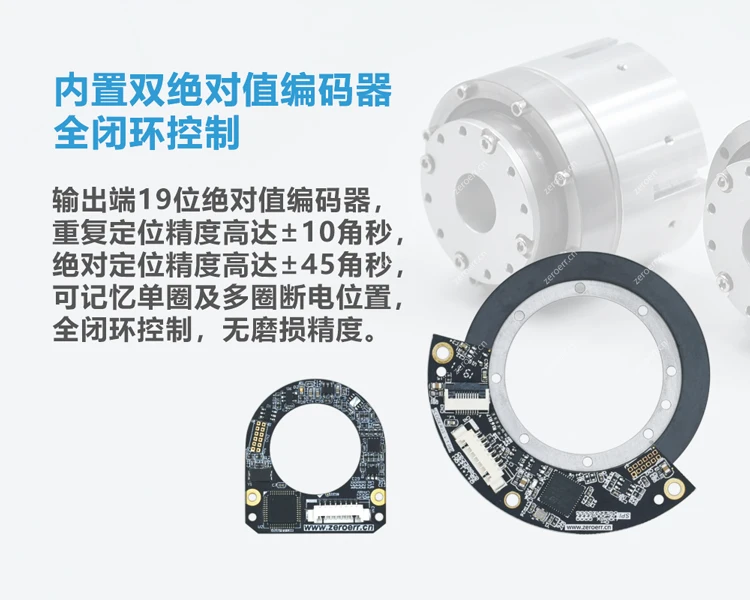
Полностью замкнутое управление с помощью встроенного двойного абсолютного энкодера
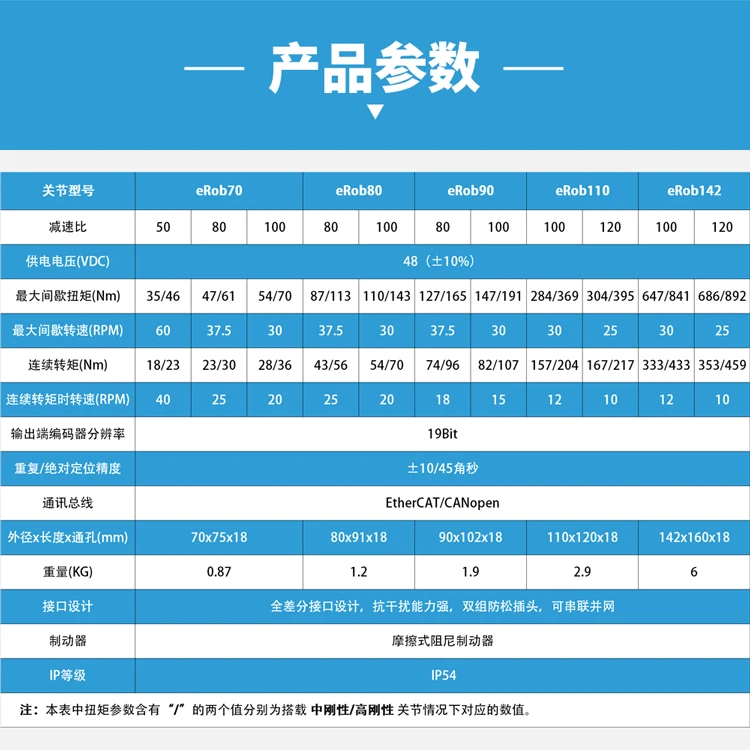
19-бит абсолютный датчик положения на выход, повторная точность позиционирования до ± 10 секунд дуги, абсолютная точность позиционирования до ± 45 секунд дуги, можно запоминать одноповоротные и многоповоротные положения выключения питания, полное управление замкнутым контуром, без точности износа.
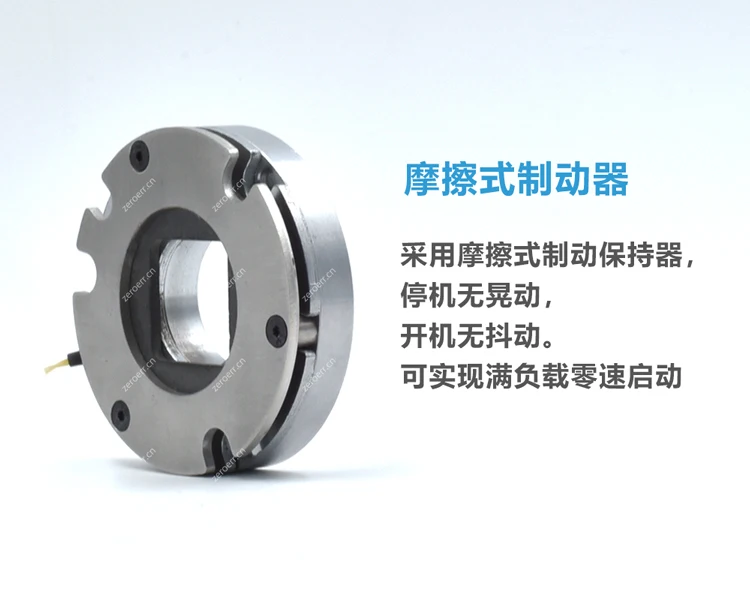
Фрикционный тормоз
Принимающий фиксатор фрикционного тормоза, отсутствие вибрации во время остановки, отсутствие вибрации во время запуска. Запуск с нулевой скоростью при полной нагрузке


Характеристики
- Материалы для самостоятельного изготовления
- Электрический
Сопутствующие товары


