
Описание

STM32 метод испытаний
Платформа вторичного развития: совместима с MDK4.7 или MDK5.1
Тестовая одночиповая модель компьютера: STM32F103C8T6
Тесты Окружающая среда: WIN7 64 бита
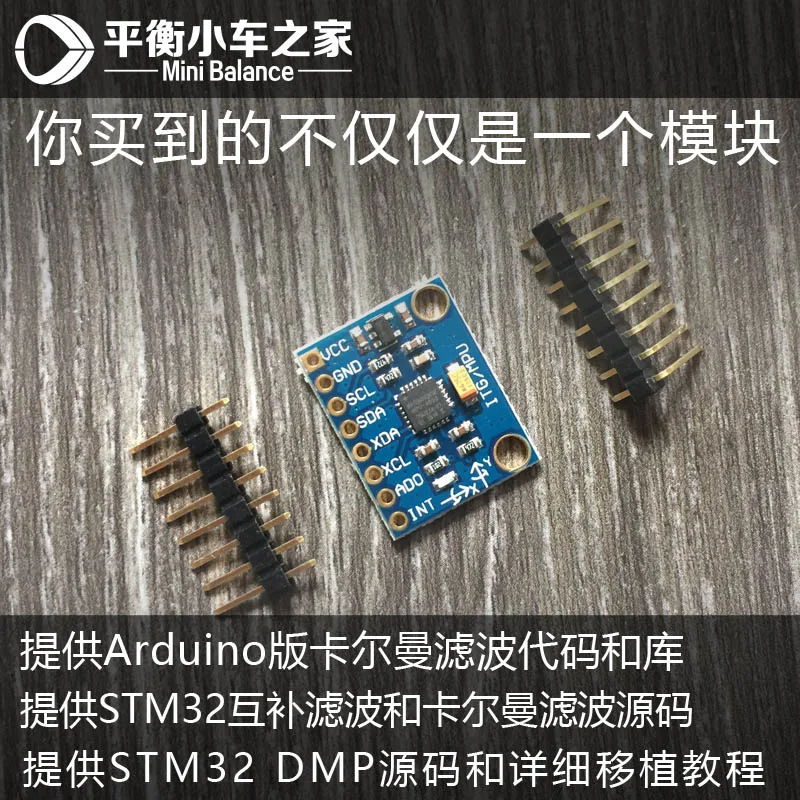
Инструкции по монтажу (только подключите эти 4 провода, остальные подвешены):
VCC ---3,3 В до 5,0 в
GND-GND
SCL ---PA11
Внесение изменений-PA8
При тестировании загрузите программа в STM32F103, и по умолчанию программа выводит рассчитанный угол при скорости 9600 бод в последовательном порту 1. может использоваться программное обеспечение для отладки последовательного порта в прилагаемых данных. Конфигурация следующая:

Где версия DMP выводит Угол оси X, Y и Z соответственно.
Kalman и дополнительная версия фильтра будут выводить наклон оси Y.
Версия Arduino была протестирована следующим образом:
Программа вторичной платформы развития: Arduino 1.6.5
Модель тестового микроконтроллера: Arduino UNO R3
Тесты Окружающая среда: WIN7 64 бита
Инструкции по монтажу (только подключите эти 4 провода, остальные подвешены):
VCC ---3,3 В до 5,0 в
GND-GND
SCL -- SCL
Сопутствующие товары


