Описание

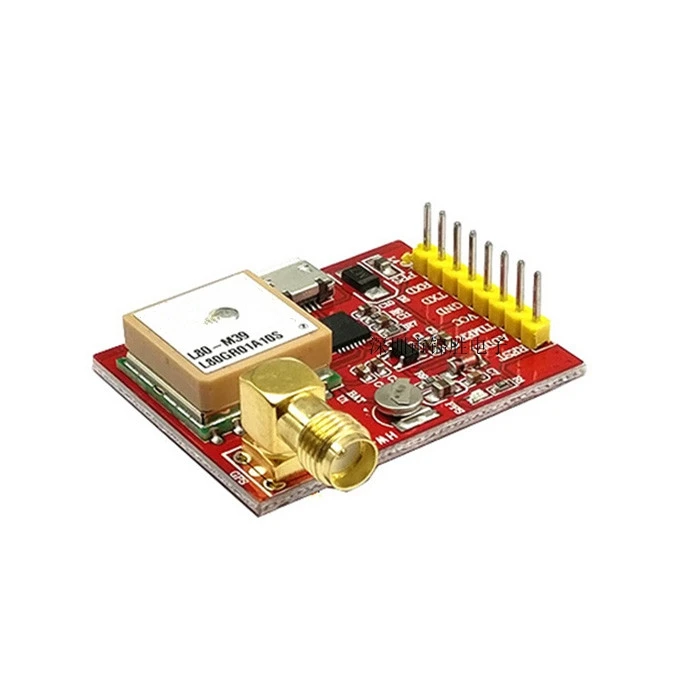
Raspberry Pi gps-модуль usb-порт-gps USB интерфейс применим к Raspberry Pi
Описание:
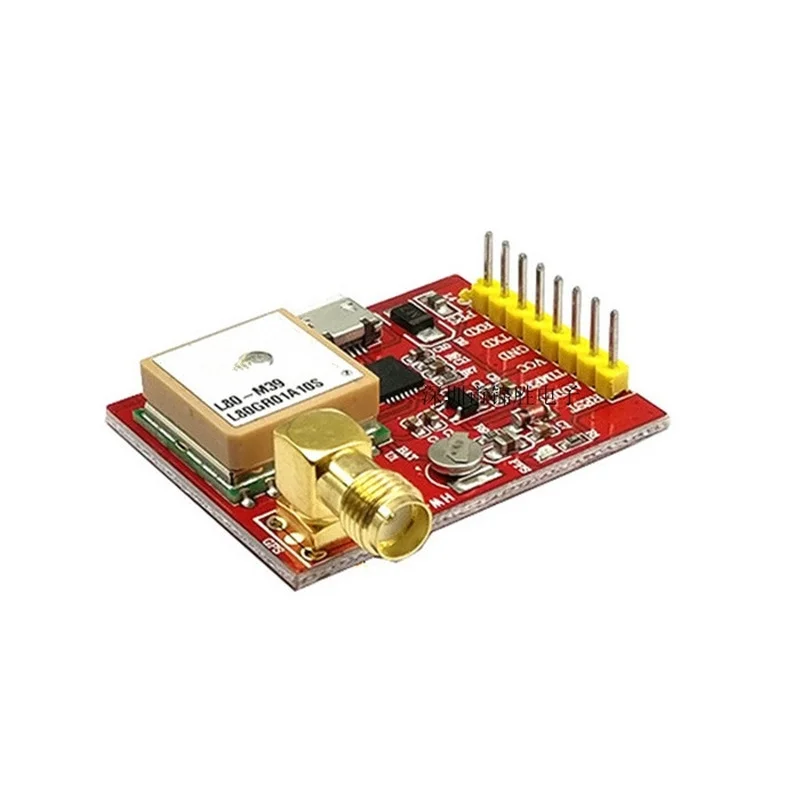
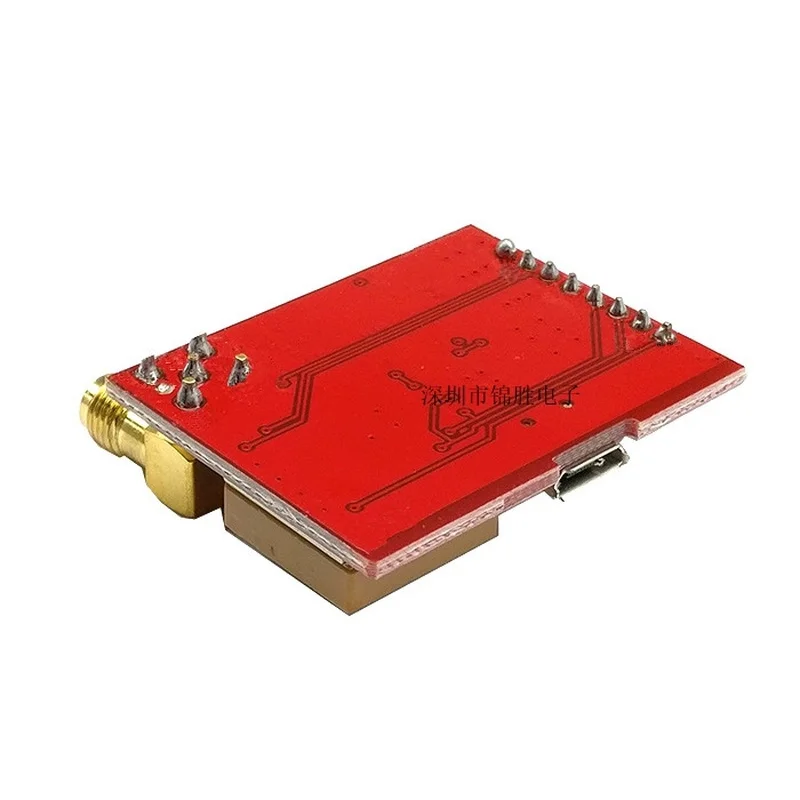
Модуль 52PI USB-port-gps использует решение модуля L80-39. Поддержка Raspberry Pi модели A, B, A +, B +, Zero, 2,3. модуль USB-port-gps T включает чип последовательного порта CP2102USB для связи через последовательный порт или USB и Raspberry. L80-компактный модуль со встроенной патч-антенной (15,0 × 15,0 × 4,0 мм). Он имеет преимущества сверхнизкого энергопотребления и быстрого позиционирования. При захвате и отслеживании usb-порт-gps обладает очень хорошей производительностью. Простота в использовании, его внешний вид показан на рис. 1-1
Производительность:
· Чувствительность 165 дБм, 1 Гц (по умолчанию), скорость обновления данных до 5 Гц, 66 каналов
· Очень низкое потребление тока: 20 мА
· PPS выходной сигнал
· Резервный интерфейс антенны SMA, поддержка внешней активной антенны для лучшей производительности позиционирования.
· Светодиодный индикатор позиционирования напоминает, что индикатор PPS загорается, когда он не расположен, и мигает после позиционирования.
· Размер антенны: 15,0x15,0x4,0 мм
· Поддержка защиты от короткого замыкания и обнаружения антенны
· Поддержка автономных AGPS (простая технология, не требуется поддержка внешней памяти)
Технология LOCUS: автоматическая запись информации о журнале во внутреннюю вспышку
· Поддержка DGPS, SBAS (WAAS/EGNOS/MSAS/GAGAN)
Параметры:
| Тип
| Описание продукта:
|
| Канал |
|
| Стабилизатор напряжения | 3,3-5 V |
| Вес | 4,35 г |
| Максимальный рабочий ток | 100mA |
| Рабочая температура |
-40~ + 85 ℃
|
| Размер | 16,6x26x18,6 (мм) |
| Gps модель | L80-39 |
| Размер антенны | 15x15x4 (мм) |
| Точность позиционирования | <2,5 м КЭП |
| Скорость точность | <0,1 м/с |
| @-130 ДБм не использует технологию EASYTM время позиционирования холодного старта | <35 s |
| @-130dBm использует технологию EASYTM для холодного запуска позиционирования |
| <15 с |
| Чувствительность захвата | -148dm |
| Чувствительность отслеживания | -165dm |
| Обновление крыса | По умолчанию 1 Гц, максимум 5 Гц |
| Формат данных | NMEA0183 соглашения |
| Способ подключения | 1*8 2,54 pitch штыревой разъем, USB микро кабель для передачи данных |
Размеры информация:


Упаковочный лист:
1X USB-TO-GPS модуль
Способ подключения:
● UART (Raspberry Pi Модель A, B, A +, B +, Zero, 2)
Последовательный порт по умолчанию является последовательным портом отладки. Для того чтобы использовать последовательный порт в качестве последовательного порта данных gps, нам нужно использовать инструмент конфигурации raspi-config для включения последовательного порта.
Raspberry Pi 3
Поскольку последовательный порт Raspberry 3 по умолчанию используется в качестве BT, он больше не может использоваться в качестве последовательного порта связи. Если вы хотите подключиться к gps через последовательный порт, вам необходимо использовать USB-TTL кабель для передачи данных, как показано на рисунке ниже.
| Gps
| Цвет провода
|
| VCC | Красный провод |
| GND | Черный провод |
| ТСД | Зеленый провод |
| RXD | Белый провод |
● USB (Raspberry Pi Модель A, B, A +, B +, Zero, 2, 3)
Подключите модуль Raspberry Pi и gps через кабель microUSB.
1 1. После завершения подключения плата включается и входит в систему. Сначала Обновите ядро (можно оставить без внимания, но если версия старее, это может повлиять на устройство для чтения) и установите инструмент gpsc.
Sudo apt-получить обновление
Sudo apt-get-y установка gpsd
Gpsd-клиенты pyton-gps
2. После перезагрузки системы, настройте сервис gpsd-службы, чтобы он мог автоматически запускаться и читать данные последовательного порта.
Sudo dpkg-ренастройка gpsd
3. Запуск службы gpsc
Sudo gpsd/dev/ttyusb0-f/var/run/gpsd. sock
4. Остановить gосчс сервис
Sudo killall gpsd
5. Вы также можете использовать команду firmctl для управления сервисом gpsd. Сначала измените файл конфигурации. Путь:/etc/defall/gpsd, и имя устройства, Имя интерфейса и путь изменяются.
Начать обслуживание:
Sudo symctl включить gpsd. sock
Sudo System CTL start gpsd-носок
В рабочем состоянии:
Sudo System CTL stop gpsd-носок
Sudo System CTL disable gpsd-носок
Введите команду CPGS для получения информации о gps.
Sudo cgps-s
Gps информация:
Разбор данных gps с питоном
Файл библиотеки
Серийный номер
Последовательный-это стандартная библиотека, которая будет предварительно установлена с Raspbian. Нет необходимости ничего устанавливать.
Pynmea2
Ppynmea2 является библиотекой, которая проста в использовании для разбора выступлений NMEA. Необходимо установить (pipip сначала установить pynmea2 через pip). Конкретные команды установки следующие:
Установите PIP:
Sudo apt-get установка pyton-pip
Установите pynmea2 через "pip":
Sudo pip установить pynmea2
Python Код:
Импорт серийный
Импорт pynmea2
Def parseGPS (str):
Если str. Найти ('GGA')> 0:
Msmsg = pynmea2.parse (str)
Печать "метка времени: % s -- Lat: % s -- Lon: % s -- Высота: % s" % (msg. отметка времени, глутамат натрия. lat, глутамат натрия. lat_dir, глутамат натрия. lon, глутамат натрия. Lon_ DIR, msg. altitude, msg. altitude _ untes)
SerialPort = serial. Serial ("/dev/ttyUSB0", 9600, таймаут = 0,5)
В то время как Размер:
Str = serialPort. readline ()
ParseGPS (str)
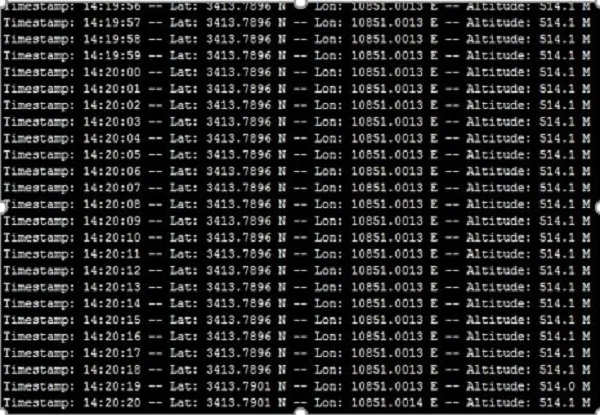
Выполните код и результаты:
Usb-usb-порт-gps USB интерфейс 1