


Описание

18,5 мм * 20,3 мм

Расстояние между двумя ударами составляет 15,1 мм

1 TB6612FNG профиль
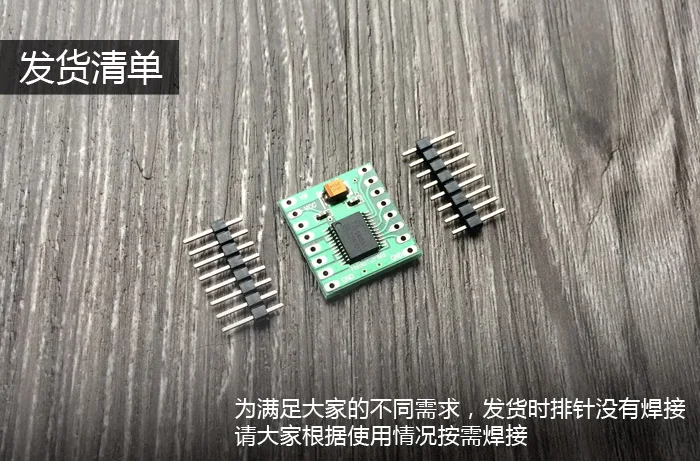
TB6612FNG-драйвер двигателя постоянного тока, изготовленный компанией Toshiba semiconductor. Он имеет высокотоковую МОП-н мостовую структуру, двухканальный выходной канал, и может управлять двумя моторами одновременно.
TB6612FNG выдает непрерывный ток привода до 1 А на канал, и начинает пиковый ток до 2 а/3 А (непрерывный пульс/одиночный пульс); 4 режима управления двигателем: вращение вперед/обратный/тормоз/стоп; Частота поддержки ШИМ до 100 кГц; режим ожидания; схема обнаружения низкого напряжения и схема защиты от отключения при перегреве; Рабочая температура:-20 ~ 85 ℃; SSOP24 маленькая посылка с заплатками.
Как показано на рисунке выше, основными контактными функциями TB6612FNG являются: AINl/AIN2, BIN1/BIN2, PWMA/PWMB как входной терминал управляющего сигнала; AO1/A02 и B01/B02 Выходная клеммы 2-полосная управления двигателем. STBY-контрольный контакт нормального рабочего/режима ожидания; VM (3 ~ 13,5 в) и VCC (2,7 ~ 5,5 В) Входное напряжение двигателя и входной терминал логического уровня соответственно.
TB6612FNG-это интегрированная схема на основе МОП-моста с гораздо более высокой эффективностью, чем драйвер транзистора Н-моста. по сравнению с L293D, средний движущийся ток на канал составляет 600 мА и 1,2 импульсный пиковый ток, его Выходная грузоподъемность была увеличена в два раза. по сравнению с потреблением тепла L298N и периферийным диодным продолжением цепи, он не требует дополнительного теплоотвода, Периферийная цепь проста, нужен только внешний источник питания фильтр конденсатор
Он может управлять двигателем напрямую, что полезно для уменьшения размера системы. для PWM сигнала частота до 100 кГц по сравнению с двумя вышеуказанными ЧИПАМИ 5 кГц и 40 кГц также имеет очень большое преимущество.
Применение из TB6612:
TB6612 двухдисковый, что означает, что он может управлять двумя моторами
Ниже приведены порты ввода-вывода, которые контролируют два двигателя соответственно
Зазор порта IO, подключенный к порту STBY, остановлен и настроен 1 через AIN1 AIN2, BIN1 и BIN2 для контроля положительного и отрицательного вращения
VM подключается к источнику питания в пределах 15 в
VCC подключен к источнику питания 5 В
Я не хочу говорить о GND
Драйвер номер 1
PWMA подключен к PWM порту MCU
Правда таблице:
AIN1 0 0 до 1
AIN2 1 0 0
Единый вперед разворот
A01
AO2 соединен с двумя футами двигателя 1
Драйвер 2 дорожного движения
PWMB подключен к PWM порту MCU
Правда таблице:
BIN1 0 0 до 1
BIN2 1 0 0
Единый вперед разворот
B01
BO2 соединяет два фута мотора 2
Сопутствующие товары


