
Описание
Кодер PTZ Описание решения
Какое основное кодирующее устройство Колыбели
Один из них, большинство схем облачной головки используют Магнитный кодировщик, принцип которого заключается в получении данных угла вращения двигателя, используя изменение магнитного стального магнитного поля, и сделайте двигатель возвращенным в исходное положение быстро через контроллер.
Во-вторых, каковы преимущества использования кодировщика
1. Более простая и быстрая отгрузка, без большой отладочной работы и калибровки
2, больше энергосбережения, выносливость, чем нет энкодера, чем обычная бесщеточная головка в пять раз дольше
3. Вам нужен только IMU, а не рамка IMU
4. Быстрый отклик, мгновенный крутящий момент двигателя увеличивается, головка более стабильна, и нет давления под различными углами
Три, оборудование и программное обеспечение головки кодировщика и общая бесщеточная разница в головке
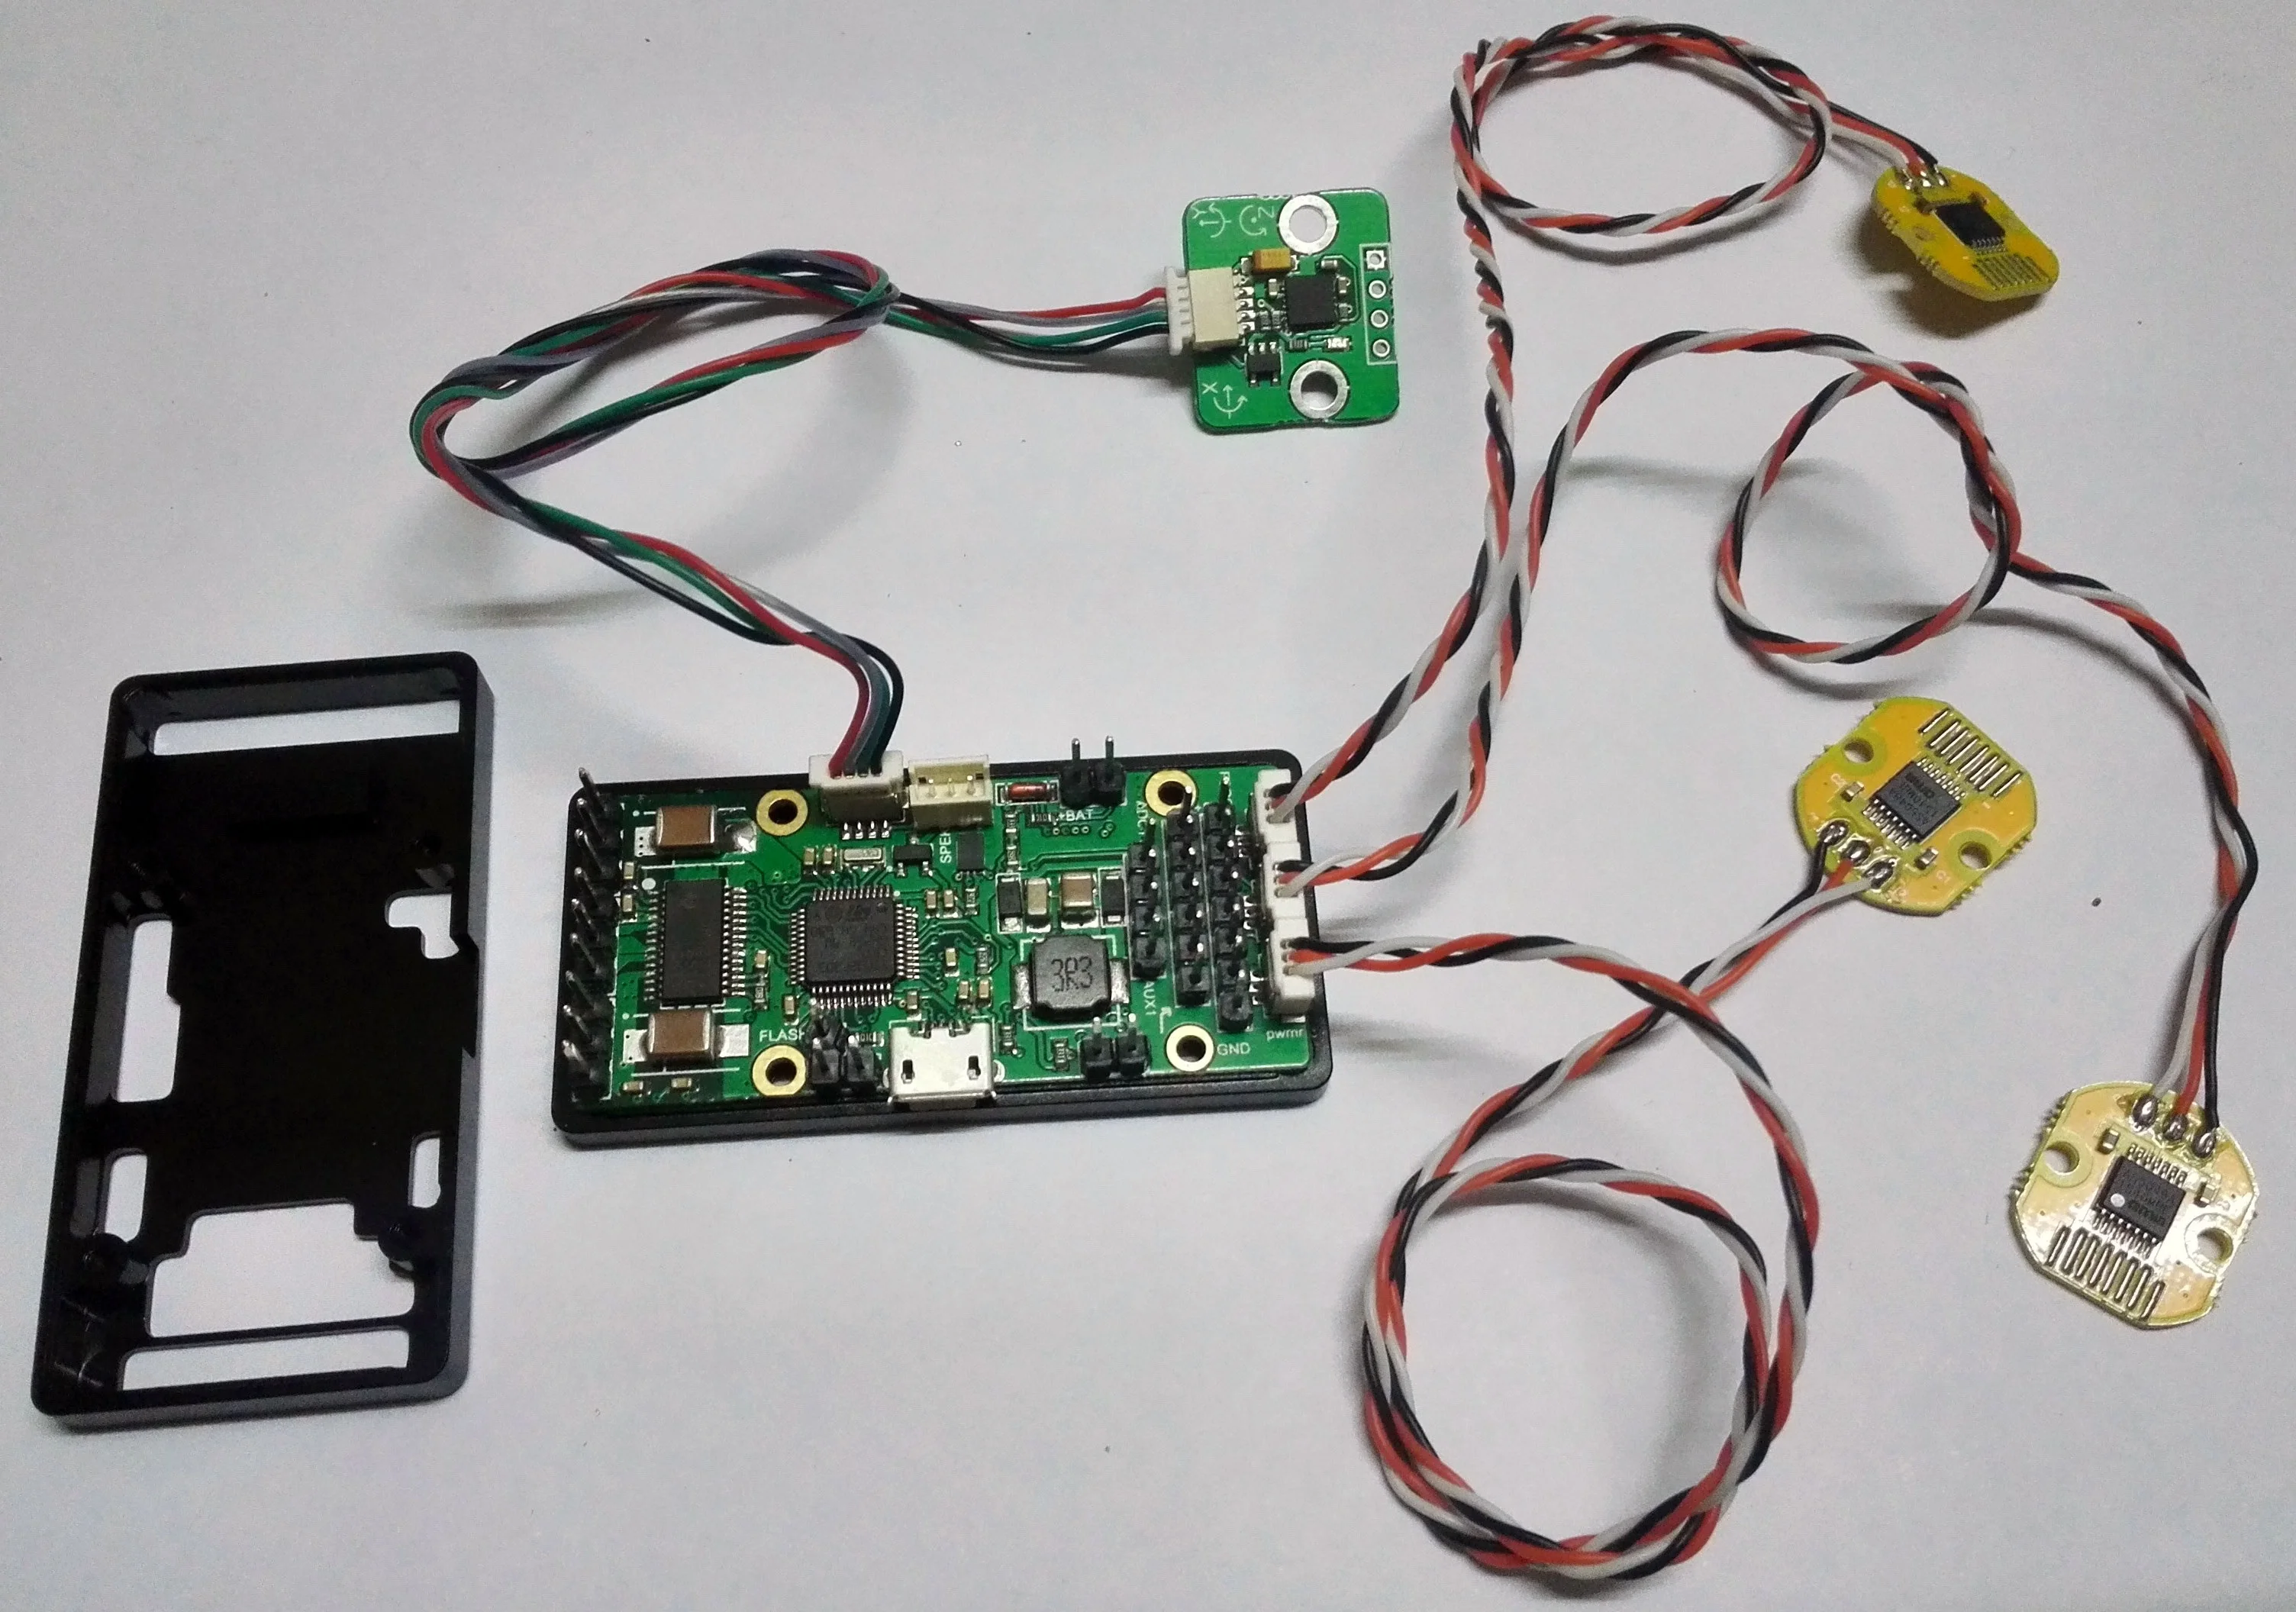
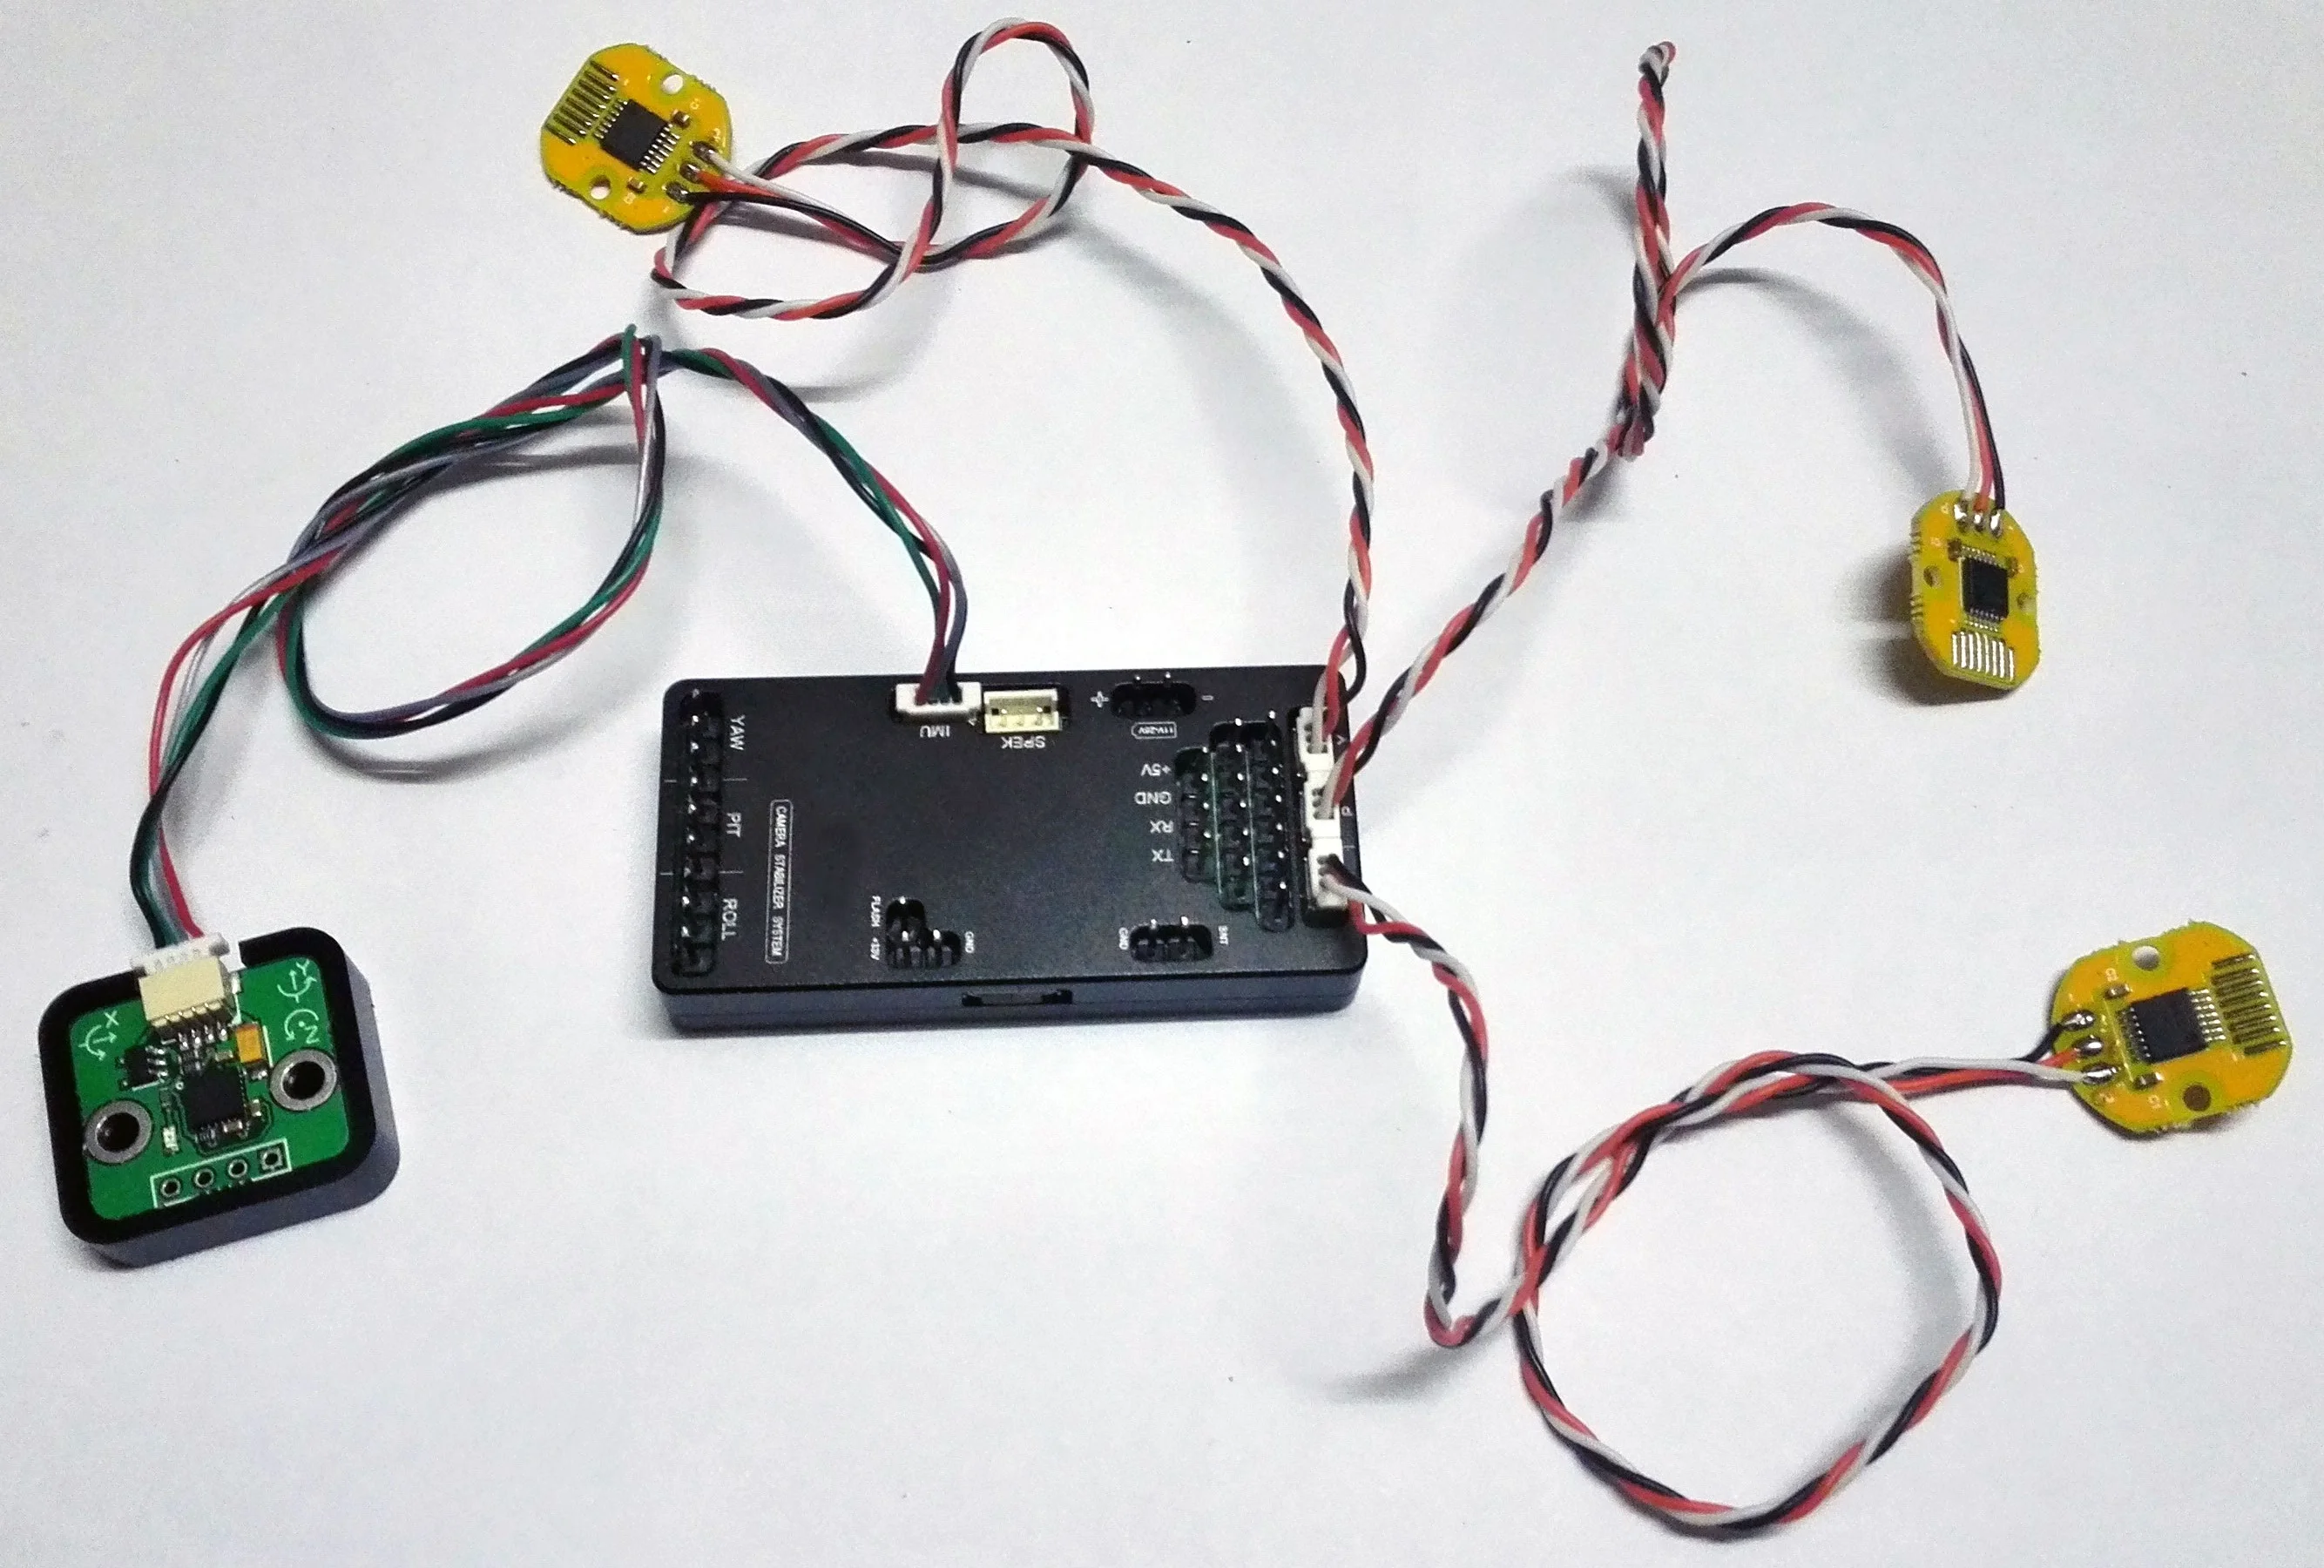
Оборудование: Мотор головки энкодера имеет еще один кусок PCB кодировщика и одну маленькую магнитную сталь для обеспечения магнитного поля положения, чем обычный бесщеточный мотор, как показано на рисунке ниже. Кроме того, требуется дополнительная линия кодировщика. Наш двигатель использует энкодер серии AS5048, который имеет преимущества стабильной производительности и высокого качества.

Аспекты программного обеспечения, речь идет о необходимости плата управления имеют специальную программу с приводом от энкодер, панель управления с шарнирным замком для BaseCam 32-битный контроллер, например, каждое изделие из натуральной панель управления с шарнирным замком для BaseCam 32-битный контроллер доступны через обновление открытого функцию датчика, но придется доплатить программное обеспечение лицензионных платежей, Если вы используете нашу компанию производства крошечного профессионального контроллера, поэтому, когда мы на заводе уже активированного кодировщика прошивки, вы можете подключить и играть.
Четыре: Как подключить головку кодировщика
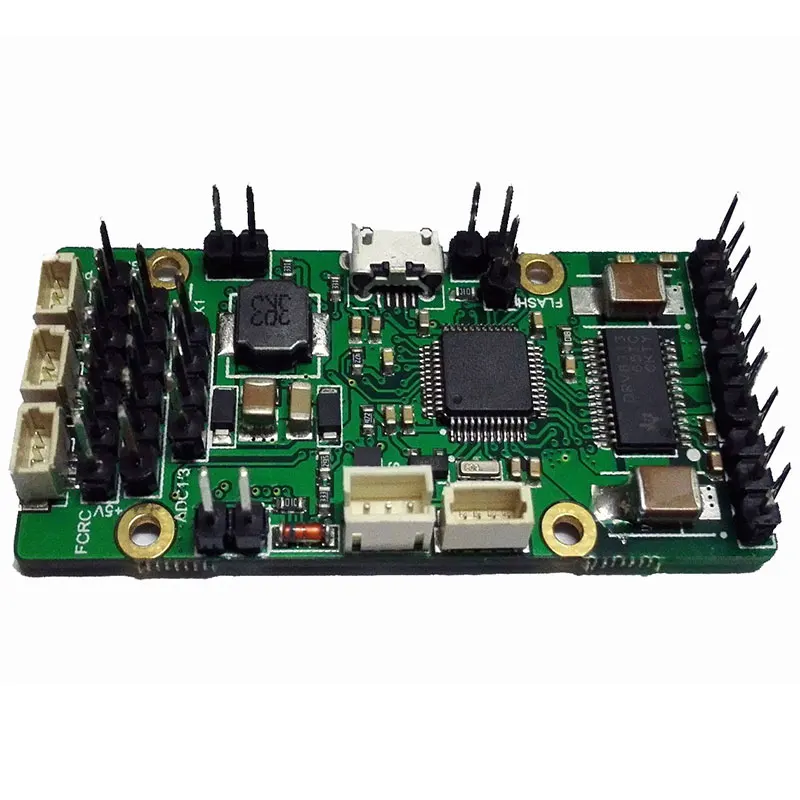
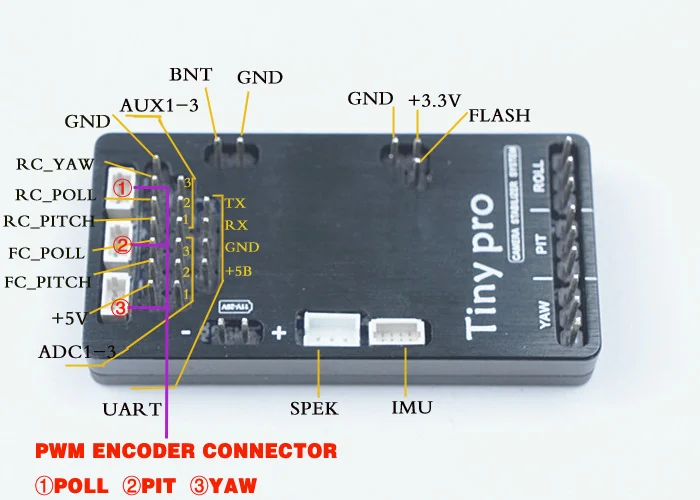
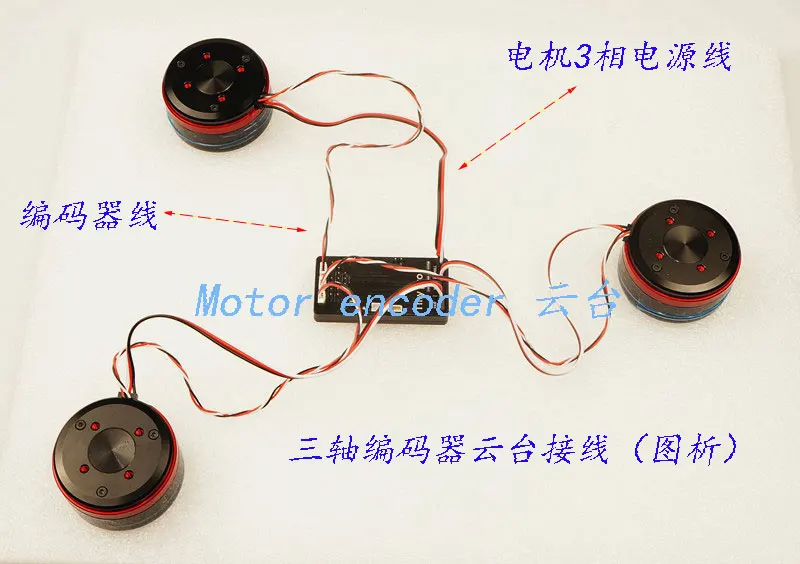
Если вы выбираете наш контроллер и двигатель, Мы забронировали 3 PWM энкодера интерфейсов на контроллере, вы можете обратиться к следующей диаграмме:
Двигатель внутри кодировщика на печатной плате устанавливает штекер в двух форматах:
Один-PWM, другой-SPI, выше-PWM кодировщик.
Пять, пожалуйста, загрузите последний GUI программного обеспечения для отладки BaseCam
Пожалуйста, сначала выключите двигатель для шестисторонней калибровки, а затем включите двигатель. Вращающаяся головка стабильна и не встряхивается, когда нет энкодера. Двигатель всегда должен быть открытым во время отладочных кодировщиков.
1. Для контроллера, который активирует микропрограммное обеспечение кодировщиков, графический интерфейс будет подключен к параметру кодировщиков. Выберите из [кодировщиков] TAB [AS5048A, B (PWM)] [ручной набор времени, SEC] [0,5] [коэффициент genaring Moto/frame] [1] [0] и нажмите [WRITER].

2. В этот момент три [enc_raw-r], [ENC_RAW_P] и [ENC_RAW_Y] загораются на вкладке [мониторинг] и поворачивают подключенный мотор кодировщика, чтобы увидеть изменение номера, с тремя вертикальными линиями [Желтый] [розовый] [красный] справа три кольца.Он будет следить за вращением двигателя в режиме реального времени.Есть проблема, если нет числовых вариаций и вращения вертикального бара: кодировщика, линии или контроллера.

3. После завершения первого и второго шагов установите его на Вращающаяся головка для калибровки
Нажмите [1. Calib. Эл. Поле] зеленый свет на контроллере мигает медленно. Если питание включено и двигатель подключен к контроллеру, электрическая машина будет сигнальным сигналом. за 20 секунд (Перед концом зуммера) Поверните YAW, ролл и шаг осевые двигатели соответственно, около 45 градусов до, после и после, И затем Вернитесь в исходное положение. Yuntai, когда не может быть никаких помех или сбоя отгрузки (убедитесь, что все три оси время вращения, 20 секунд для завершения задней части на полке) [El. Смещение поля] будет три номера [кодировщик/Мотор gearting thewire] будет три близко к [1], но не равен [1], если три номера 1 ошибка калибровки, повторите попытку или спросите, нажмите [2. CALIB. Смещение] "смещение" будет три номера, после калибровки.

После завершения калибровки кодировщик начинает работать, и ток значительно уменьшится, как правило, около 0.05a (различные электрические возможности меняются).
Часто задаваемые вопросы:
Q: у меня есть 32 бит с сенсонрым экраном панель управления с шарнирным замком для BaseCam в России. Могу ли я совпадать с вашим мотором энкодера?
О: до тех пор, пока ваш контроллер является легальным и обновляемым, вы можете обратиться к Basecame, чтобы открыть программное обеспечение кодировщика, это нормально, но вы должны проводить его самостоятельно. Наш миниатюрный Профессиональный контроллер имеет интегрированный интерфейс PWM энкодера, но обычная Стандартная плата 50x50 Basecame требует, чтобы вы проводили его самостоятельно.
Q: вместо того, чтобы использовать панель управления с шарнирным замком для BaseCam для 32-битный контроллер, могу ли я использовать ваш кодировщик для мотор?
Ответ: Да, наш кодирующий диск кодировщика SPI и PWM два интерфейса, пока ваш контроллер поддерживает кодировщик AS5048 и имеет PWM или SPI выход, вы можете использовать наш.
В: Можете ли вы установить другие кодеры в вашем моторе? Можете ли вы предоставить другие версии кроме AS5048?
Ответ: Да, но он настроен и требует определенного количества.
В: нужен ли вам второй датчик, рамка IMU, после использования кодировщика?
Ответ: нет, нормальный 32-битный процессор нуждается в двух IMU для того чтобы достигнуть трехосный стабильность, но на голову с датчиком может достигнуть само-стабилизации без рамки и инерционным измерительным, и эффект и угол гораздо лучше, чем двойной датчик.
В: ваш маленький профессионал не поставляется с датчиком? Так почему дать датчик с проводом?
A: Да, Tiny pro имеет бортовой датчик, И причина, по которой мы добавили дополнительный датчик и 45 см Датчик линии состоит в том, что плата все еще может использоваться в качестве стандартной платы, не открывая кодировщик.
В: после того, как я открою кодировщик, как я могу иметь дело с связями между бортовым IMU и IMU с проводом? Что, если я не хочу использовать бортовой IMU?
Ответ: эта новая оптимизированная маленькая pro регулирующая головка; если внешний провод IMU подключен, встроенный IMU перестанет работать автоматически. По умолчанию используется только провод IMU. Если лента IMU не подключена внешне, встроенный IMU работает по умолчанию.
В: Можно ли отрегулировать крошечную панель управления pro на одну или две оси головы?
A: Да. эта Колыбель регулирующая головка может быть отрегулирована в 2 оси или одноосевой Вращающаяся головка: То есть внешняя ось, которая не нужна, не подключена, и ось, которая не нужна в настройке программного обеспечения, не является.
Характеристики
- Тип товара
- Активный компонент динамика
Сопутствующие товары